Электроанатомическое картирование сердца навигационной системой EnSite NavX
В состав системы EnSite NavX входят 3 пары кожных патчей, референтный патч, электроды ЭКГ, экран рабочей станции и непосредственно рабочая станция. Референтный патч накладывается на живот пациента и служит электрическим референтом для системы.
Система EnSite NavX сочетает в себе возможности определения положения катетера и его отслеживания в пространстве с помощью модуля LocaLisa (Medtronic, Minneapolis, MN, United States) и создания анатомической модели с использованием только одного картирующего электрода (без магнитного сенсора) и кожных патчей.
Технология основана на измерении импеданса грудной клетки и впервые была использована в модуле LocaLisa. Однако LocaLisa не позволяет создавать трехмерную геометрию камер сердца. Эта технология стала одним из важных компонентов развития системы NavX.
Для трехмерной навигации 6 электродов (кожных патчей) наклеиваются на кожу пациента для создания электрического поля в трех взаимно перпендикулярных осях (х, у и z). Патчи располагаются по обеим сторонам пациента (ось х), на груди и на спине (ось у) и на задней поверхности шеи и внутренней поверхности левого бедра (ось z). По аналогии с системой отведений Франка, с помощью трех ортогональных пар электродов, ток низкой мощности (350 мА) с частотой 5,7 кГц независимо генерируется и распространяется в трех перпендикулярных направлениях (х, у, z).
Каждому направлению соответствует своя частота примерно 30 кГц, что формирует электрическое поле вокруг грудной клетки с сердцем в центре. Значение электрического потенциала вдоль каждой из осей различается между друг другом в зависимости от объема и типа ткани, которые располагаются между парами поверхностных электродов. Уникальное для каждой из осей значение импеданса формируется за счет различной силы тока, регистрируемой каждым из электродов.
При этом каждому значению импеданса соответствует определенная анатомическая локализация внутри грудной клетки. При движении любого стандартного катетера внутри полости сердца, каждый из электродов определяет значение импеданса, которое вычисляется с помощью измерения напряжения в данной точке. Амплитуда сигналов с частотой, близкой к 30 кГц, регистрируется каждым из электродов на катетере. Система вычисляет амплитуду по каждой оси. Далее автоматически вычисляется сила электрического поля по каждой из осей.
Это происходит путем вычисления разницы амплитуды тока на каждом соседнем электроде, межэлектродное расстояние которых заранее задано. После чего вычисляется пространственное расположение диполя по трем и более осям. Одновременно с этим, система NavX задает каждому из электродов свою импедансную координату по осям x-y-z, вычисленную путем соотношения амплитуды (V) и напряженности магнитного поля по каждой из осей (V/см) и выраженную в миллиметрах.
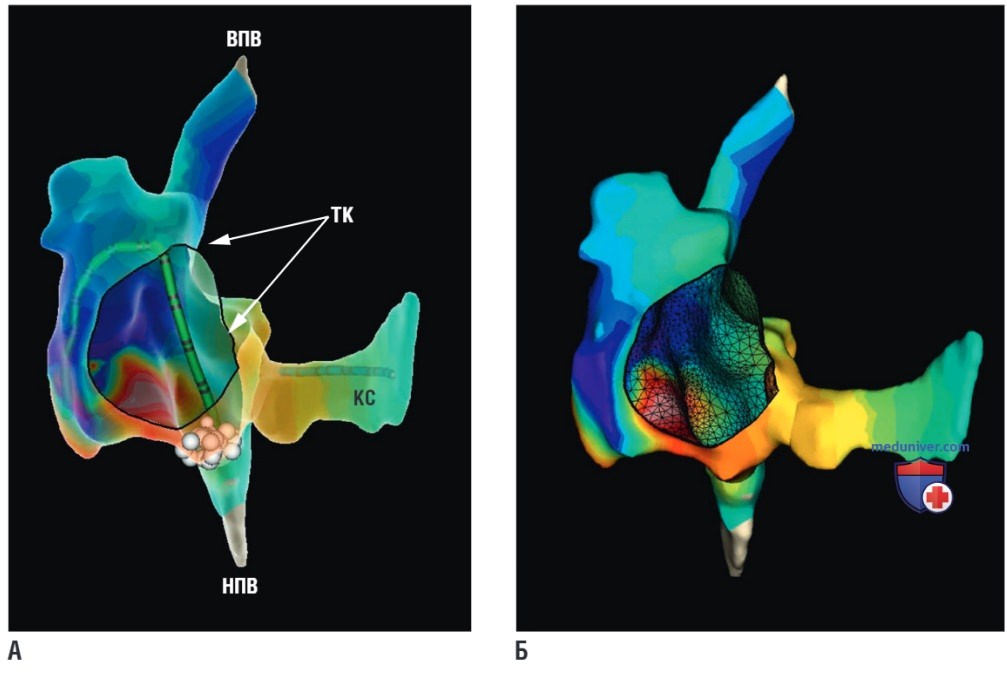
Это позволяет отображать катетер в режиме реального времени и осуществлять картирование без использования флюороскопии. Система NavX позволяет одновременно определять положение и отображать на экране до 128 электродов, включая электроды с аблационного и диагностического катетеров, расположенных в различных отделах сердца (рис. 1). Стоит отметить, что «условная» позиция электродов вычисляется исходя из предположения, что электрическое поле изменяется только за счет движения катетера. Однако «условное» положение электрода может измениться из-за изменения внутригрудного потенциала, что будет интерпретировано системой как смещение электрода.
Рисунок 1. Электроанатомическое активационное картирование с помощью системы NavX. (А) Цветная активационная карта наложена на виртуальную анатомическую модель правого предсердия (левая передняя косая проекция) при выполнении аблации типичного трепетания предсердий с помощью навигационной системы NavX. На модели визуализируются два стандартных катетера. Катетер Halo позиционирован вокруг трикуспидального клапана (ТК), десятиполюсный катетер CS — внутри коронарного синуса (КС). Белые стрелки указывают на место радиочастотных воздействий в области кавотриспидального истмуса. (Б) Та же активационная карта после изменения прозрачности и удаления диагностических катетеров. ВПВ — верхняя полая вена; НПВ — нижняя полая вена
Система NavX позволяет быстро создавать детальную анатомическую модель сердца. Позиционирование катетера в различных областях позволяет создать геометрию камеры сердца. Система автоматически собирает информацию с выбранных электродов с частотой 96 точек/сек. Геометрия камеры создается путем сбора нескольких тысяч точек. Поверхность эндокарда определяется алгоритмом как наиболее удаленная точка от центра геометрии под любым углом. Центр модели может задаваться автоматически системой или определяться оператором.
Также при сборе точек имеется возможность вручную устанавливать границу поверхности. В этом случае система не сможет перестроить модель без этих точек. Кроме этого, имеется алгоритм интерполяции, который делает модель более гладкой и позволяет спроецировать на нее вольтажную и активационную карты (см. рис. 1). Для того чтобы избежать вариабельности геометрии, связанной с изменениями сердечного цикла, сбор точек можно привязать к любой электрограмме.
Кроме этого, системой регистрируется усредненная позиция электрода, вычисленная за несколько секунд. Это позволяет компенсировать движение при сокращении сердца. Еще одним инструментом улучшения качества модели является поправка на дыхательные движения. Данные о дыхании пациента собираются до начала картирования. Алгоритм фиксирует изменения при дыхании пациента, оценивает изменение внутригрудного импеданса и в дальнейшем фильтрует низкоамплитудные движения сердца, связанные с дыхательным циклом.
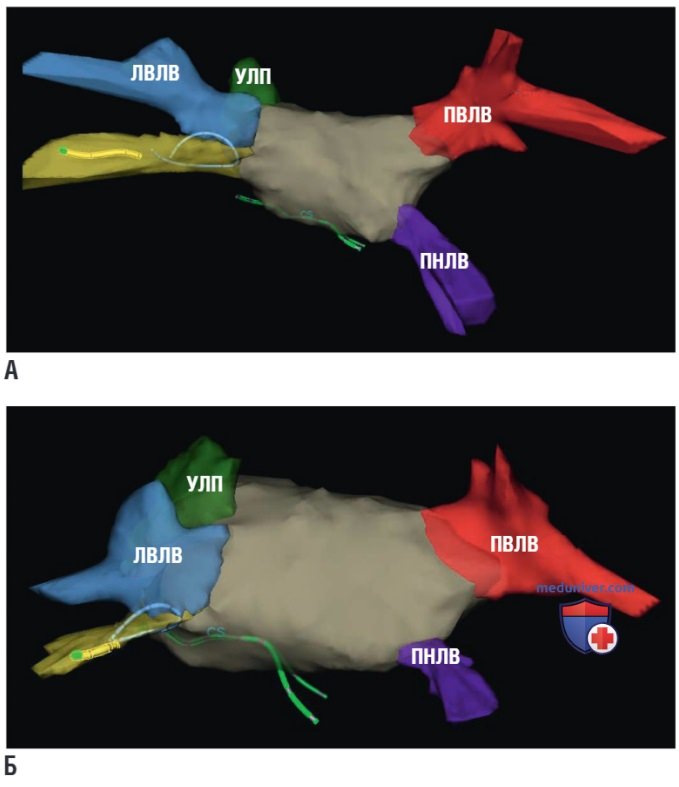
После создания геометрии камеры сердца алгоритм преобразования (field scaling) позволяет компенсировать вариабельность импеданса камер сердца и венозных структур, что предотвращает смещение координат по осям при перемещении собирающего катетера между структурами с разными показателями импеданса (рис. 2). Field scaling основан на том, что межэлектродное расстояние одинаково в любой точке внутри модели. При создании модели коррекция положения электрода в пространстве, зафиксированного навигационной системой, осуществляется с учетом заданного межэлектродного расстояния.
Рисунок 2. Демонстрация алгоритма field scaling в навигационной системе NavX. На рисунке изображена объемная модель левого предсердия (ЛП) и легочных вен (ЛВ), вид сзади, созданная с помощью навигационной системы NavX. Аблационный и циркулярный катетеры визуализируются в левой нижней ЛВ. Десятиполюсный катетер расположен в коронарном синусе (КС). (А) Геометрия ЛП до применения алгоритма калибровки field scaling. (Б) Та же модель после применения алгоритма калибровки field scaling, который компенсировал искажения импеданса между ЛП и ЛВ. ЛВЛВ — левая верхняя легочная вена; ПВЛВ — правая верхняя легочная вена; ПН-ЛВ — правая нижняя легочная вена; УЛП — ушко левого предсердия
Навигационная система NavX работает с большинством используемых катетеров, РЧ-генераторов и криоконсолей. Аблационные воздействия могут быть помечены, что облегчает создание непрерывной линии блока с помощью серии аппликаций.
Модуль EnSite Fusion позволяет совмещать МРТ/КТ-изображения с электроанатомической моделью, созданной с помощью системы NavX. Это позволяет упростить выполнение аблационных воздействий в определенных анатомических структурах. Для коррекции модели система EnSite имеет модуль Dynamic Registration. Система позволяет преобразовывать полученную геометрическую модель в формат МРТ/КТ изображения.
Следующее поколение системы EnSite Precision получило возможности магнитного картирования. Оно осуществляется с помощью новых катетеров, обеспеченных магнитными датчиками. Стабильность магнитного поля позволяет уменьшить эффект «смещения», а также искажение импеданса. Все это улучшает навигацию катетера и позволяет создавать более точную геометрическую модель.