Электроанатомические навигационные системы — это современный инструмент для определения положения катетера в пространстве, в то время как регистрация локальных электрограмм происходит с помощью традиционных методов.
Данные о положении катетера в пространстве и соответствующая этой локализации эндограмма используются для построения объемной модели камеры сердца, создании цветовых и анатомических карт с отражением соответствующих электрофизиологических параметров (время локальной активации и амплитуда [вольтаж] электрограммы).
В настоящее время в клинической практике используются следующие системы: (1) CARTO (Biosense Webster, Diamond Bar, CA, United States); (2) EnSite NavX (St. Jude Medical, St. Paul, MN, United States в настоящее время St.Jude Medical «поглощен» концерном Abbott); (3) Rhythmia (Boston Scientific, Cambridge, MA, United States).
Навигационная система CARTO состоит из излучателя низкоинтенсивных электромагнитных полей, магнитного эмиттера (расположенного под операционным столом), внешнего референтного патча, зафиксированного на спине пациента, управляемого квадриполярного картирующего катетера 7 Fr с межэлектродным расстоянием 4 или 8 мм, размер электрода равен 2 мм, сенсоров, отслеживающих положение катетера, расположеных внутри кончика катетера ближе к проксимальному полюсу (сенсоры расположены перпендикулярно друг другу).
Также в систему входит референтный катетер, система обработки данных и графический интерфейс, которые позволяют создавать электроанатомические модели полостей сердца.
Принцип работы системы CARTO основан на положении, что металлическая катушка при попадании в магнитное поле индуцирует электрический ток. Сила тока (magnitude of the current) зависит от силы магнитного поля и ориентации катушки в нем. Навигационная система CARTO использует алгоритм вычисления положения в пространстве, аналогичный системе GPS.
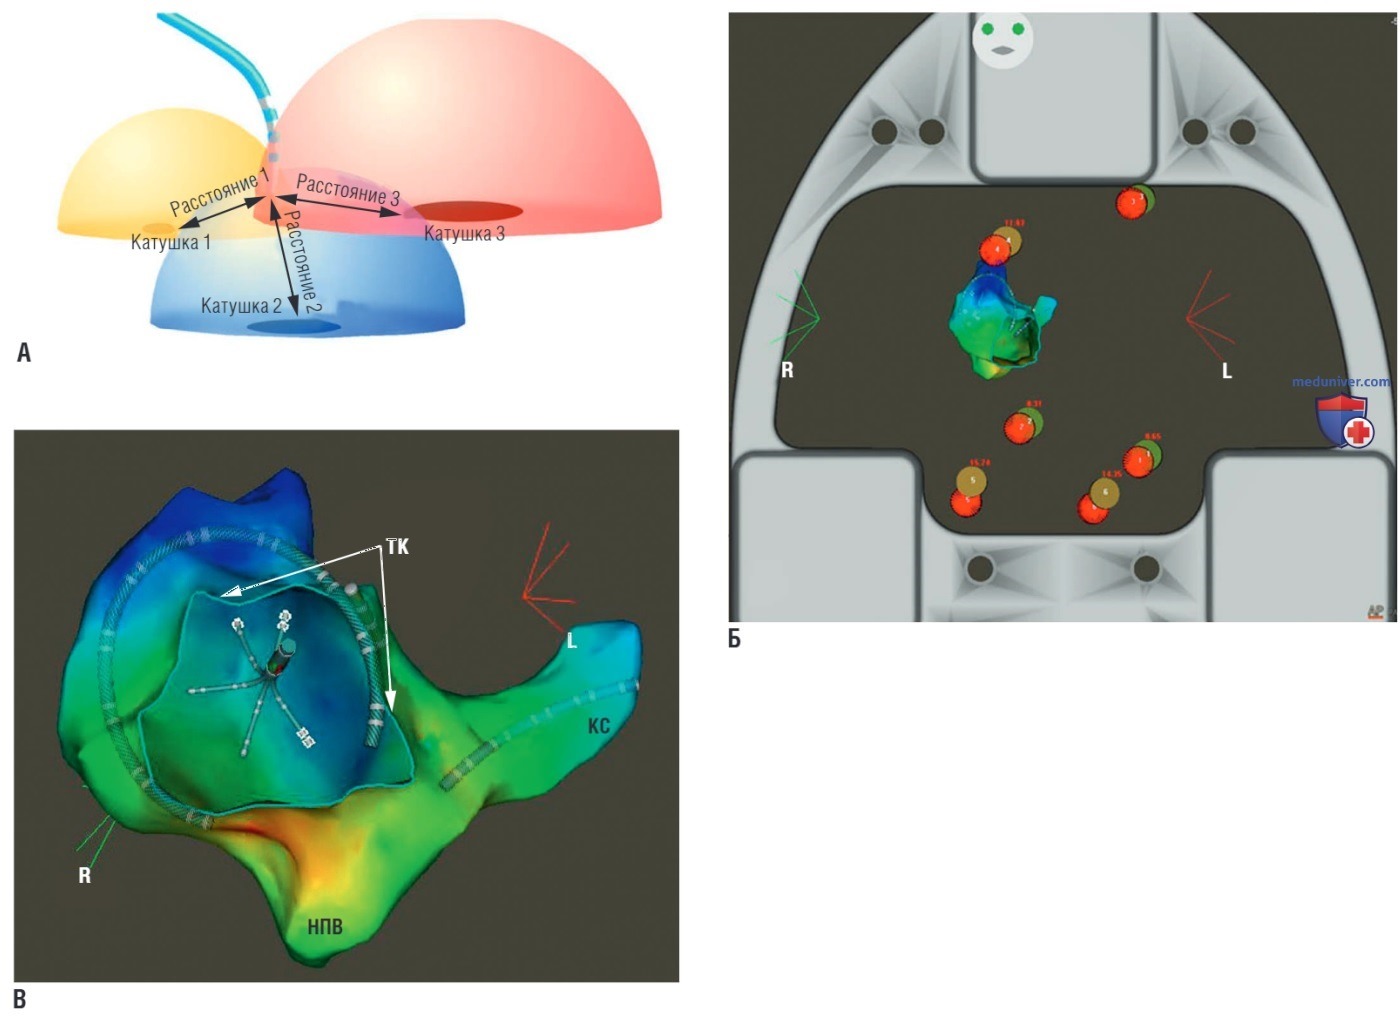
Источник магнитного поля, который монтируется под операционным столом, включает 3 катушки, которые генерируют низкоинтенсивные электромагнитные поля (5x10⁻⁶-5х10-5 Тесла), которые составляют малую долю в спектре электромагнитных волн, генерируемые магнитно-резонансным томографом (МРТ) (рис. 1).
Рисунок 1. Электроанатомическая навигационная система CARTO. (А) Три гемисферы отражают локализацию магнитного поля относительно каждого из трех магнитов, расположенных под пациентом. На кончике катетера имеется магнитный элемент, который детектируется этими полями. Полученная информация о расстоянии до каждого магнита обрабатывается системой и используется для определения локализации и ориентации кончика катетера внутри сердца. (Б) Эмиттер магнитного поля, расположенный под операционным столом, отражает расположение трех пар патчей, расположенных на спине и груди пациента, которые создают электрическое поле и позволяют осуществлять картирование на основе оценки силы тока с помощью катетеров без магнитных датчиков. Электроанатомическая карта отображена в центре. (В) Окрашенная активационная карта, наложенная на виртуальную анатомическую модель правого предсердия (левая передняя косая проекция) при выполнении аблации типичного трепетания предсердий с помощью навигационной системы CARTO-3. На изображении представлены три стандартных диагностических катетера: катетер Halo позиционирован вокруг трикуспидального клапана (ТК); десятиполюсный катетер установлен в коронарном синусе (КС); многополюсный электрод PentaRay расположен на задней стенке правого предсердия. Катетеры PentaRay и CS оснащены магнитным датчиком и одновременно могут собирать электроанатомические данные. Для визуализации катетера Halo используется технология на основе тока. НПВ — нижняя полая вена
Сенсор, расположенный в проксимальной части кончика специального магнитного катетера, позволяет определять положение катетера. Оценивая напряженность магнитного поля, сенсор измеряет расстояние от кончика катетера до каждой из катушек (место пересечения трех магнитных сфер относительно референтного сенсора, расположенного на коже пациента).
Точность определения локализации выше в центре магнитного поля и существенно снижается на его периферии, поэтому очень важно располагать магнитный эмиттер непосредственно под грудной клеткой пациента. Кроме расположения относительно осей координат х, у и z, система CARTO может определять вращение электрода на кончике катетера относительно каждой из осей.
Система позволяет оценивать не только положение кончика электрода и его ориентацию в пространстве, но и отслеживать движения катетера в процессе картирования внутри электроанатомической модели камеры сердца.
Изображение катетера может окрашиваться различными цветами (зеленым, красным, желтым и синим). Это позволяет быстро оценивать движение катетера по часовой или против часовой стрелки. Поскольку катетер всегда сгибается в одном направлении, при сгибании изображение катетера будет окрашиваться в один и тот же цвет. Поэтому для того, чтобы согнуть катетер по направлению к определенной стенке, сначала необходимо повернуть катетер именно этим цветом.
Каждой эндокардиальной униполярной и биполярной электрограмме, зарегистрированной с помощью картирующего катетера, соответствует определенная точка. Совокупность данных о локальной активации в каждой точке позволяет создать активационную карту на базе геометрической модели сердца.
При картировании с помощью навигационной системы может возникнуть несколько типов двигательных артефактов: движение сердца (сердце находится в постоянном движении, в связи с чем расположение катетера отличается в различные фазы сердечного цикла), дыхательные движения (изменение положения сердца в зависимости от фазы дыхания), движения пациента и перемещение компонентов навигационной системы.
Для компенсации этих двигательных артефактов в системе CARTO имеется несколько встроенных инструментов, подтверждающих, что модель соответствует исходной. Используются референтные электроды или анатомические референты.
а) CARTO-3. CARTO-3 — это навигационная система третьего поколения от компании Biosense Webster, в рамках которой также используются несколько дополнительных компонентов: расширенная технология локализации катетеров (Advanced Catheter Location, ACL) и метод быстрого анатомического картирования (Fast Anatomical Mapping, FAM). Технология Advanced Catheter Location — гибридная технология, которая использует как данные, полученные с помощью магнитной навигации, так и данные импедансного картирования, что позволяет построить более точную модель.
Одновременно можно визуализировать до 5 катетеров (даже без магнитных сенсоров) с четкой локализацией всех используемых электродов. Кроме использования магнитного поля, в CARTO-3 также используется электрическое поле, которое создается с помощью двух наборов патчей (три на груди и три на спине пациента). Система подает на каждый из электродов катетера низкоинтенсивный ток с определенной частотой, которая задана для каждого электрода.
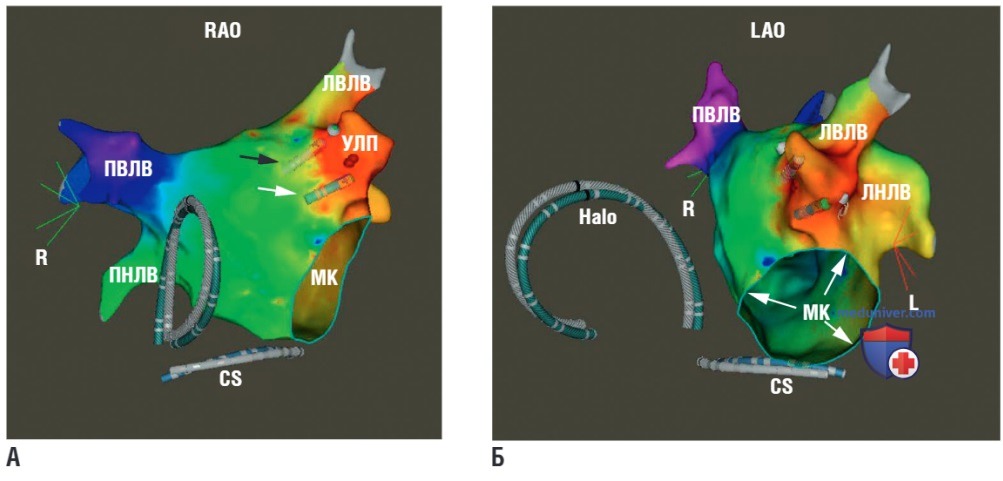
Показатель силы тока на электроде катетера считывается каждым из патчей; это позволяет вычислить коэффициент токов (отношения величин сил тока, регистрируемых каждым из патчей, в каждой конкретной точке оказываются уникальными) и сопоставить его с данными магнитного картирования. Магнитные технологии дополняют технологии на основе анализа силы тока, минимизируя искажение на периферии электрического поля. Катетер визуализируется в пределах трехмерной модели, называемой «матриксом», построение которого происходит только с помощью специальных магнитных катетеров (рис. 2; см. рис. 1).
Рисунок 2. Активационная карта фокальной предсердной тахикардии из ушка левого предсердия (УЛП). Вид в правой передней косой проекции (RAO) (А) и левой передней косой проекции (LAO) (Б). Аблационный катетер позиционирован на верхушке УЛП (мерная стрелка). Тень катетера располагается в области успешной аблации (белая стрелка). Многополюсный катетер Halo позиционирован в правом предсердии вокруг трикуспидального клапана; десятиполюсный катетер CS расположен в коронарном синусе. В качестве референта на экране отображена тень каждого из катетеров. Катетеры Halo и CS не оснащены магнитным датчиком и не могут собирать электроанатомические данные. Эти катетеры визуализируются благодаря технологии на основе оценки силы тока, которая была получена при создании первичной виртуальной модели (матрикса) с помощью магнитных катетеров. Красные точки обозначают область авиационных воздействий. ЛВЛВ — левая верхняя легочная вена; ЛНЛВ — левая нижняя легочная вена; МК — митральный клапан; ПВЛВ — правая верхняя легочная вена; ПНЛВ — правая нижняя легочная вена
Картирование осуществляется в два этапа. Исходно магнитное картирование позволяет точно установить локализацию катетера с магнитным сенсором. Этого удается достичь благодаря коэффициенту токов электрода, ближайшего к сенсору. При движении катетера, снабженного магнитным сенсором, внутри полости сердца система считывает и сохраняет данные о множестве точек. Система присваивает каждой точке, собранной в ходе магнитного картирования, уникальное значение силы тока.
Это позволяет в дальнейшем осуществлять навигацию немагнитных катетеров путем сопоставления силы тока и координат соответствующей точки на магнитной карте. Каждый из электродов является источником тока определенной частоты, что позволяет установить локализацию каждого из электродов, даже если они располагаются достаточно близко. FAM — это технология, которая позволяет быстро создавать анатомические карты с помощью перемещения в полости сердца катетера, снабженного магнитным сенсором.
В отличие от технологии point-by-point (сбора одиночных точек), FAM позволяет осуществлять сбор большого количества данных (см. рис. 1).
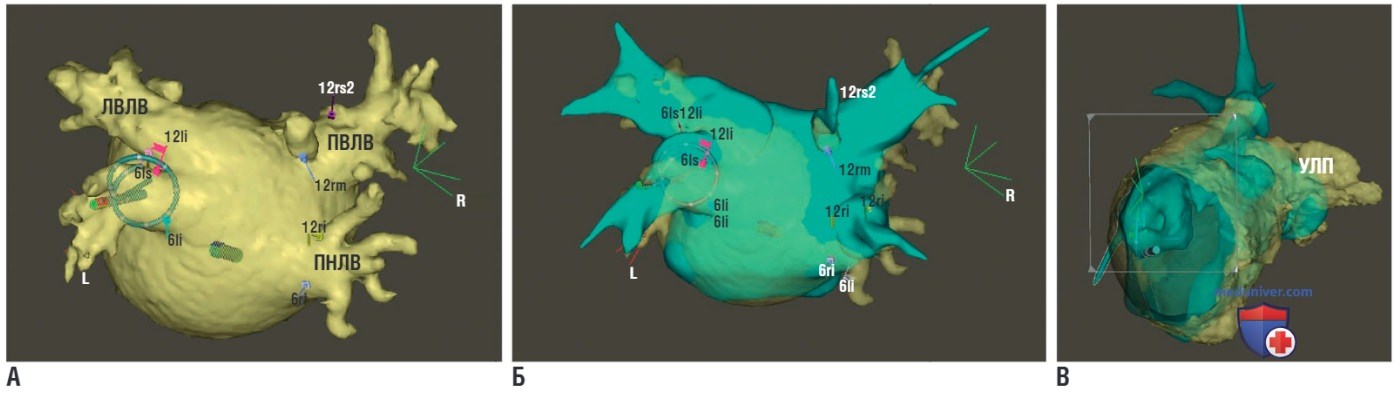
б) CARTO-Merge. Программный модуль CARTO-Merge позволяет наложить ангиограммы, полученные с помощью компьютерной томографии (КТ) или MPT-изображения на электроанатомическую модель, созданную с помощью системы CARTO, и отображать их одновременно (рис. 3). Это позволяет получить достаточно детальную информацию об анатомии камер сердца и может служить ориентиром в ходе аблации.
Рисунок 3. Модуль для интеграции изображений CARTO-Merge. (А) Задний вид предоперационной сегментированной трехмерной модели левого предсердия (ЛП), полученной с помощью КТ и интегрированной в навигационную систему CARTO-3 (модуль CARTO-Merge). Циркулярный катетер визуализируются в левой нижней легочной вене (ЛНЛВ). (Б) Совмещение КТ-изображения (изображение А) и электроанатомической модели (вид сзади), созданной с помощью системы CARTO-3 (модуль быстрого анатомического картирования [FAM]). (В) Совмещенная КТ модель ЛП (вид изнутри, кардиоскопический вид). ПВЛВ — правая верхняя легочная вена; ПНЛВ — правая нижняя легочная вена; УЛП — ушко левого предсердия
в) CARTO-Univu. Модуль CARTO-Univu позволяет совместить изображения объемной анатомической модели и флюороскопическое изображение или видеофрагмент. Когда участок аблации располагается близко к коронарным артериям, можно наложить ангиограммы поверх модели. Это позволяет избежать необходимости выполнения повторной коронароангиографии во время нанесения аблационных воздействий. Однако данная технология не синхронизирована с электрокардиограммой (ЭКГ) и дыханием, в связи с чем любые смещения в ходе процедуры требуют сопоставления с рентгенологическими изображениями.
г) CARTO-Sound. CARTO-Sound — это модуль, созданный для интеграции данных электроанатомической модели с данным внутрисердечной эхокардиографии. Это позволяет выполнять трехмерную реконструкцию полостей сердца в реальном времени с помощью внутрисердечной эхокардиографии.
Внутрисердечная эхокардиография выполняется с помощью катетера, снабженного фазовым преобразователем, совмещенным с навигационным сенсором (SoundStar, Biosense Webster), который имеет угол обзора 90°. Этот сенсор позволяет записывать и передавать изображения на рабочую станцию CARTO с учетом локализации тканей и ориентации их в пространстве.
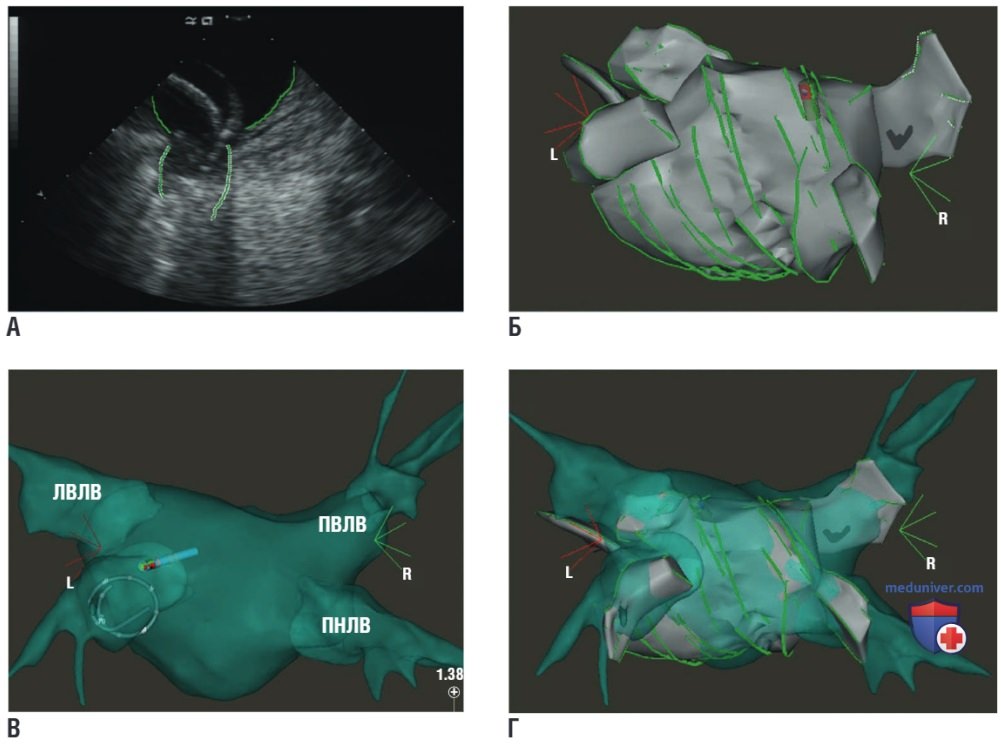
Создание трехмерной модели эндокардиальной поверхности проводится с помощью изображений камер сердца, полученных с помощью внутрисердечной эхокардиографии и синхронизированных с ЭКГ (рис. 4). Для построения используются трехсекундные видеофрагменты, синхронизированные с волной Р синусового ритма и зубцом R во время ФП. Внутрисердечные изображения автоматически не синхронизируются с дыханием, в анализ включаются только изображения, полученные в позднюю фазу или в середине выдоха. После регистрации происходит коррекция частоты (от 5 до 10 МГц) и контрастности изображения.
Рисунок 4. Модуль для интеграции изображений CARTO-Merge. (А) Внутрисердечное изображение левого предсердия (ЛП) и левой нижней легочной вены (ЛВ), полученное с помощью фазированного ультразвукового катетера (10 Fr). На изображении отмечена граница эндокардиальной поверхности ЛП и ЛВ. (Б) Объемная геометрическая модель ЛП, реконструированная с помощью интерполяции точек из множества внутрисердечных изображений. (В) Анатомическая реконструкция ЛП системой CART0-3 (вид сзади). Циркулярный и аблационный катетеры визуализируются в левой нижней легочной вене. (Г) Совмещение объемной модели CARTO-Sound и электроанатомической карты ЛП. ЛВЛВ — левая верхняя легочная вена; ПВЛВ — правая верхняя легочная вена; ПНЛВ — правая нижняя легочная вена
Поверхность эндокарда определяется с помощью оценки ультразвуковой интенсивности сигнала, отражающегося от крови и тканей, что позволяет регистрировать контур автоматически, при необходимости проводится корректировка вручную с помощью ПО CARTO-Sound. Контур интересующей камеры сердца выстраивается чуть ниже границы, чтобы избежать увеличения изображения. ПО разбивает контур на серию отдельных точек с расстоянием между ними, равным 3 мм (наименьшее возможное расстояние изогнутого контура или контура, располагающегося под углом).
Система CARTO выполняет интерполяцию этих точек и на основе их создает модель эндокардиальной поверхности сердца. CARTO-Sound позволяет детально визуализировать камеры сердца и прилегающие структуры в режиме реального времени и избежать деформации объектов, что часто встречается при выполнении контактного картирования.
CARTO-Sound успешно используется при выполнении катетерной аблации ФП для создания объемной модели левого предсердия (ЛП) и легочных вен (ЛВ) в комбинации с электроанатомическим картированием. Для навигации и аблации CARTO-Sound может использоваться как самостоятельно, так и совместно с изображениями КТ/МРТ.
Кроме этого, исследования продемонстрировали, что использование модуля CARTO-Sound позволяет определять границы рубца левого желудочка (ЛЖ): с помощью внутрисердечной эхокардиографии можно определить толщину стенки или характер ее движения. Это облегчает картирование субстрата и дальнейшее выполнение аблации при ЖТ у постинфарктных пациентов.
Однако стоит также отметить, что при использовании навигации с помощью трехмерной модели, созданной с помощью внутрисердечной эхокардиографии точки, аблации при изоляции ЛВ чаще оказываются за пределами модели, чем при использовании FAM или гибридной модели, полученной с помощью наложения эхокардиографических изображений на данные КТ.