Минимально инвазивный подход к хирургии стал общепризнанным стандартом хирургической помощи в США. Этому способствовало множество инноваций, в том числе одна инновационная технология — роботизированная хирургия.
Рассматриваемая большинством как эволюция традиционной лапароскопии, роботизированная хирургия отличается наличием подвижных сочленений, в отличие от жестких инструментов, трехмерной (3D) визуализацией и улучшенной эргономикой для удобства хирурга. Каждая из этих особенностей играет ключевую роль в смене парадигмы, наблюдаемой при использовании робототехники в качестве хирургического инструмента.
Сочетание инструментов, имитирующих человеческое запястье, и улучшенного восприятия пространства обеспечивает потенциально высокий уровень точности и доступности, что дает непревзойденные преимущества при выполнении процедур, включающих сложные хирургические задачи, такие как наложение швов и высокоточная диссекция.
Улучшенная эргономика решает проблему комфорта хирурга — важный, но часто упускаемый из виду вопрос, который играет существенную роль в безопасности пациентов и продолжительности работы хирурга.
В совокупности эти особенности роботизированной хирургии позволяют хирургам преодолеть некоторые ограничения обычной лапароскопии, такие как нечеткие движения рук, двухмерная визуализация и ограниченный диапазон движения инструментов в операционном поле. Роботизированная хирургия связана с более коротким периодом обучения по сравнению с обычной лапароскопией.
Ограничения, упоминаемые при использовании роботизированной хирургии, включают отсутствие тактильной (осязательной) обратной связи, удаленное расположение оперирующего хирурга, а также стоимость, которая продолжает оставаться предметом серьезных споров.
Хотя с момента появления роботизированной хирургии в начале 2000-х гг. на рынке появились новые хирургические роботы, только хирургическая система da Vinci (Intuitive Surgical, Sunnyvale, CA, США) широко используется в гинекологической хирургии.
Именно поэтому основное внимание в этой статье на сайте уделено использованию двух самых современных моделей: хирургических систем da Vinci поколения Si и поколения Xi. Подробно рассмотрены составляющие, настройка и необходимый инструментарий, а также интеграция симуляции виртуальной и дополненной реальности.
а) Хирургический комплекс. Хирургический комплекс da Vinci состоит из следующих четырех основных компонентов.
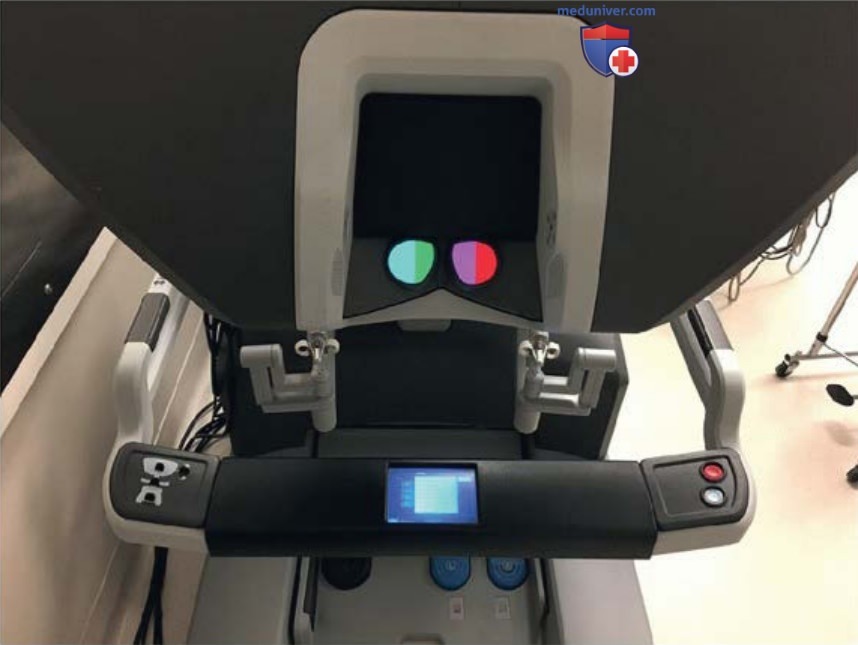
б) Консоль хирурга. Консоль, часто именуемая рабочей станцией или кабиной, — это место, где находится хирург для проведения робот-ассистированной лапароскопической операции, используя высококачественное трехмерное изображение операционного поля. Когда хирург сидит, он захватывает пальцами обеих рук пару основных джойстиков, позволяя запястьям и локтям находиться в естественном положении, как при открытой операции.
Каждое движение пальцев, запястья и кисти хирурга преобразуется в точные движения хирургических инструментов, закрепленных на консоли пациента, в режиме реального времени. Консоль оснащена встроенным микрофоном, который обеспечивает четкую и эффективную связь с ассистентом у стойки пациента. Возможность интеграции второй консоли позволяет двум хирургам одновременно контролировать джойстики, которые управляют работой инструментов в обучающем или совместном режиме.
Также в консоли хирурга расположены ножные педали, выполняющие ряд функций, включая активацию различных источников энергии (моно- и биполярных радиочастотных токов), переключение между джойстиками и движением камеры. Удобная сенсорная панель позволяет настраивать параметры робота и оптимизировать эргономику хирурга (рис. 1).
Рисунок 1. Консоль хирурга, оснащенная стереовидеоискателем, основными джойстиками и ножными педалями
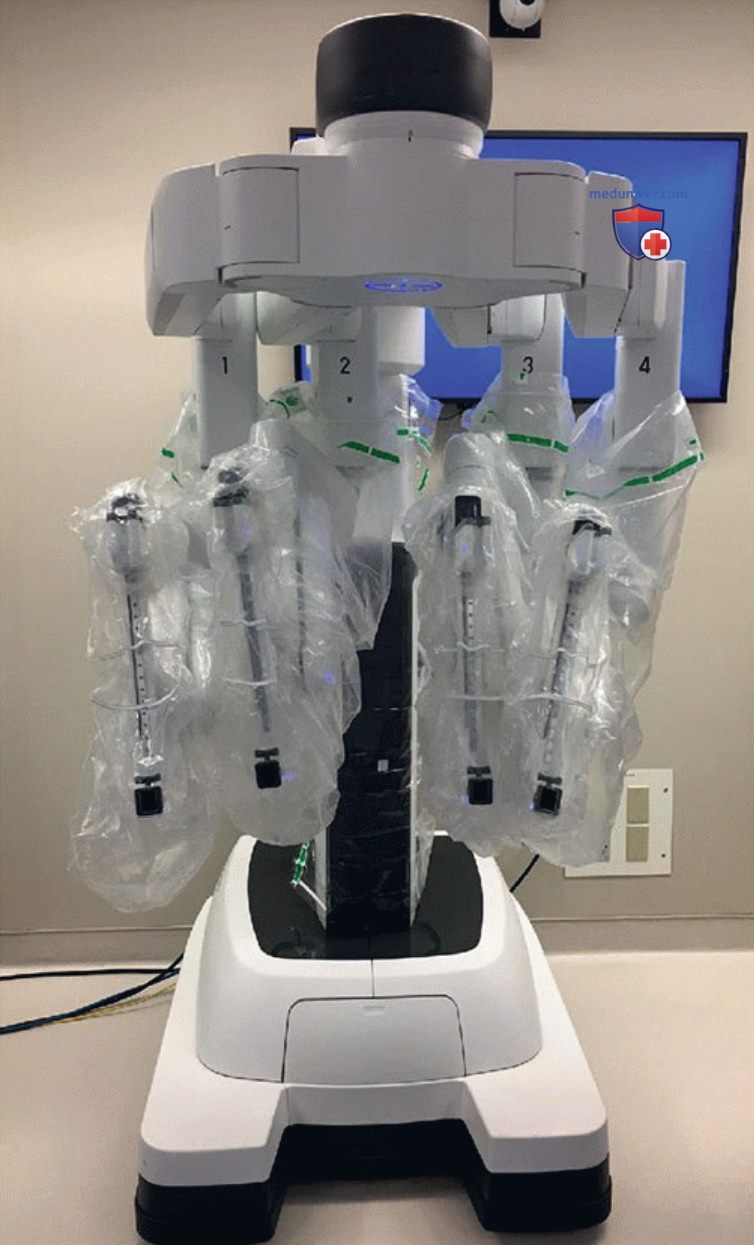
в) Стойка пациента. Это элемент хирургической системы da Vinci, который фиксируется непосредственно к пациенту. Консоль пациента включает четыре роботизированные руки, закрепленные на стационарной стойке (система Si) или вращающейся штанге (система Xi), которые перемещаются в ответ на команды хирурга, находящегося в консоли. Эти роботизированные руки фиксируются к пациенту с помощью роботизированных троакаров в процессе, называемом «докинг».
Они могут быть настроены для много- или однопортовой роботизированной операции. Четвертая роботизированная рука не является необходимой для выполнения любой из этих операций и, в зависимости от предпочтений хирурга, может быть убрана. После завершения докинга инструменты EndoWrist фиксируются к роботизированным рукам. Эти руки и присоединенные к ним инструменты находятся под непосредственным контролем хирурга.
В зависимости от используемой платформы может быть обеспечен множественный доступ к операционному полю. Случайное перемещение инструментов или роботизированных рук предотвращается благодаря наличию в роботизированной хирургической системе проверок безопасности (рис. 2).
Рисунок 2. Стойка пациента с драпированными роботизированными руками (система поколения Xi)
г) Инструменты EndoWrist. Эти инструменты уникальны. Они разработаны для обеспечения плавности и точности движений благодаря семи степеням свободы рук и 90° подвижности сочленения рук. Инструменты позволяют выполнять интуитивно понятные движения с помощью кончиков пальцев, при этом уменьшая масштаб движений и нивелируя эффект естественного дрожания рук хирурга.
Каждый инструмент EndoWrist предназначен для определенных целей — разрезания, диссекции, фиксации, коагуляции, наложения швов и манипуляций с тканями. Уникальность функционирования этих инструментов заключается в отсутствии тактильной обратной связи.
Хотя иногда на это указывают как на повод для критики, опытные роботические хирурги научились компенсировать отсутствие тактильной обратной связи за счет развития визуальной тактильной связи, основанной на интеллектуальной информации, полученной при деформации и натяжении тканей.
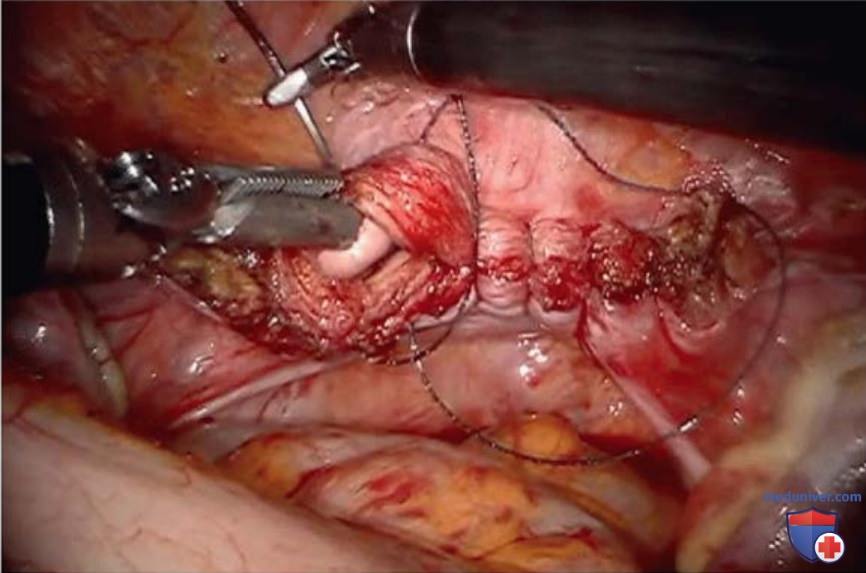
Выбор инструментов довольно обширен и соответствует множеству вариантов, доступных на обычных лапароскопических и открытых хирургических платформах, таких как иглодержатели, различные зажимы, пулевые щипцы, аспиратор-ирригатор и сшивающие устройства. В приведенном ниже списке представлен пример множества доступных инструментов, в частности устройств подачи энергии, для хирургической системы da Vinci (рис. 3).
Рисунок 3. Образцы инструментов EndoWrist (щипцы Cobra и иглодержатель Меда), используемых для закрытия культи влагалища
д) Системы визуализации. Трехмерный эндоскоп обеспечивает высокоточное изображение операционного поля, которое передается на консоль хирурга. Основной блок системы визуализации размещен на подвижной консоли со встроенным монитором, оснащенным сенсорной панелью. В системе визуализации также доступны такие расширенные функции, как телеметрия и флюоресцентная визуализация.
Флюоресцентная визуализация обеспечивает отображение и оценку кровеносных сосудов, лимфатических каналов и перфузии тканей в реальном времени после введения индоцианина зеленого.
Использование технологии с флюоресцентной визуализацией актуально для идентификации и оптимальной резекции очагов эндометриоза и стадирования онкологических заболеваний.