Докинг платформ роботизированной хирургии Si и Xi - с точки зрения оперативной гинекологии США
Как и при обычной лапароскопии, пациентка располагается на спине с согнутыми в коленных суставах и разведенными ногами на операционном столе платформ Allen Yellofins (Allen Medical Systems, Acton, MA, США), затем проводится подготовка операционного поля обычным стерильным способом.
Позиционирование пациентки является важным начальным этапом роботизированной хирургии, поскольку, в отличие от обычной лапароскопии, после завершения докинга распознать ранее пропущенные ошибки в позиционировании и внести коррективы может быть очень сложно. Во избежание невропатических травм под конечности пациентки подкладывают соответствующие подушечки и избегают чрезмерного сгибания, разгибания и разведения суставов.
Используется стандартный операционный стол с максимальным наклоном >30°. Новые роботизированные хирургические платформы могут также синхронизировать движение операционного стола, пока роботизированная хирургическая система фиксирована к пациентке (этот процесс обычно невозможен без отсоединения консоли от пациентки). Для фиксации пациентки во избежание смещения тела в положении Тренделенбурга следует использовать механические упоры.
После анестезии и безопасного расположения пациентки устанавливаются троакары. Несмотря на то что места установки троакаров сильно различаются, мы рассмотрим упрощенный и полностью воспроизводимый процесс, предложенный авторами. После введения 2 мл 0,25% бупивакаина (Маркаина*) в пупок делается разрез, затем вводится игла Вереша.
Пневмоперитонеум создается под давлением 20 мм рт.ст. Затем в левый или правый верхний квадрант (в зависимости от предпочтений хирурга в отношении места докинга консоли пациентки) устанавливается 5- или 8-миллиметровый вспомогательный троакар (А). Этот троакар располагается вдоль среднеключичной линии по крайней мере на 2-3 см или еще ниже реберного края. Этот этап установки троакара выполняется под наблюдением с помощью 5-миллиметрового 0° лапароскопа, помещенного в пупочный порт.
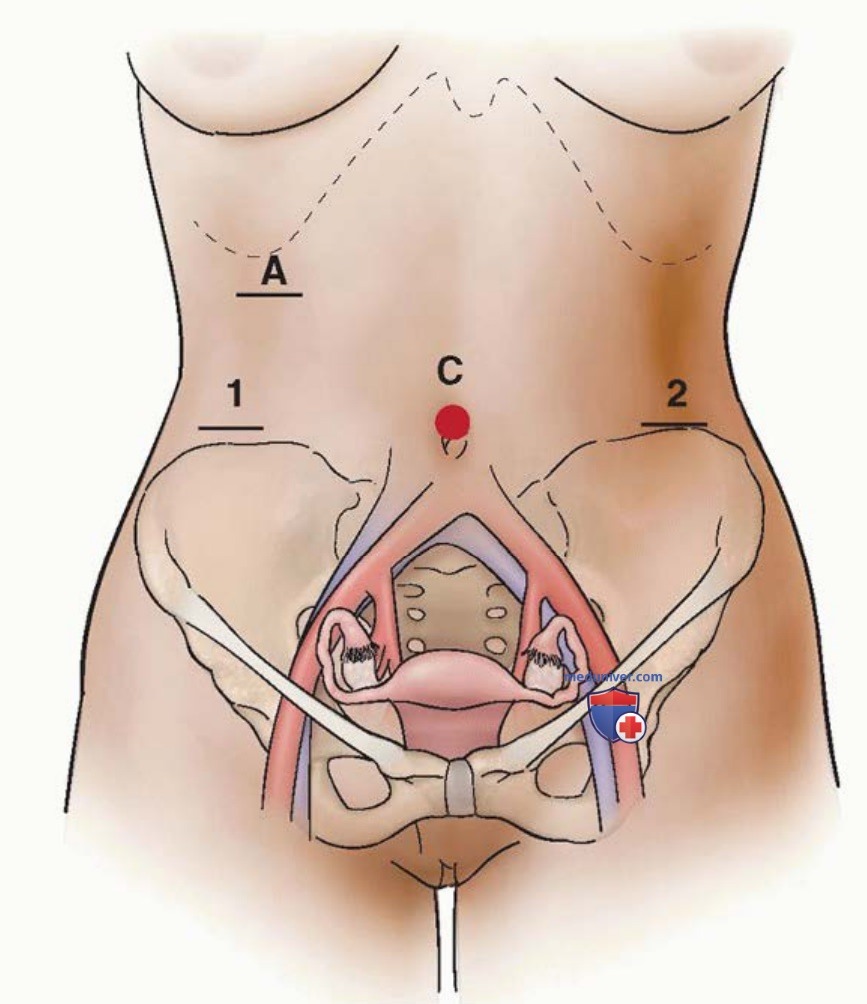
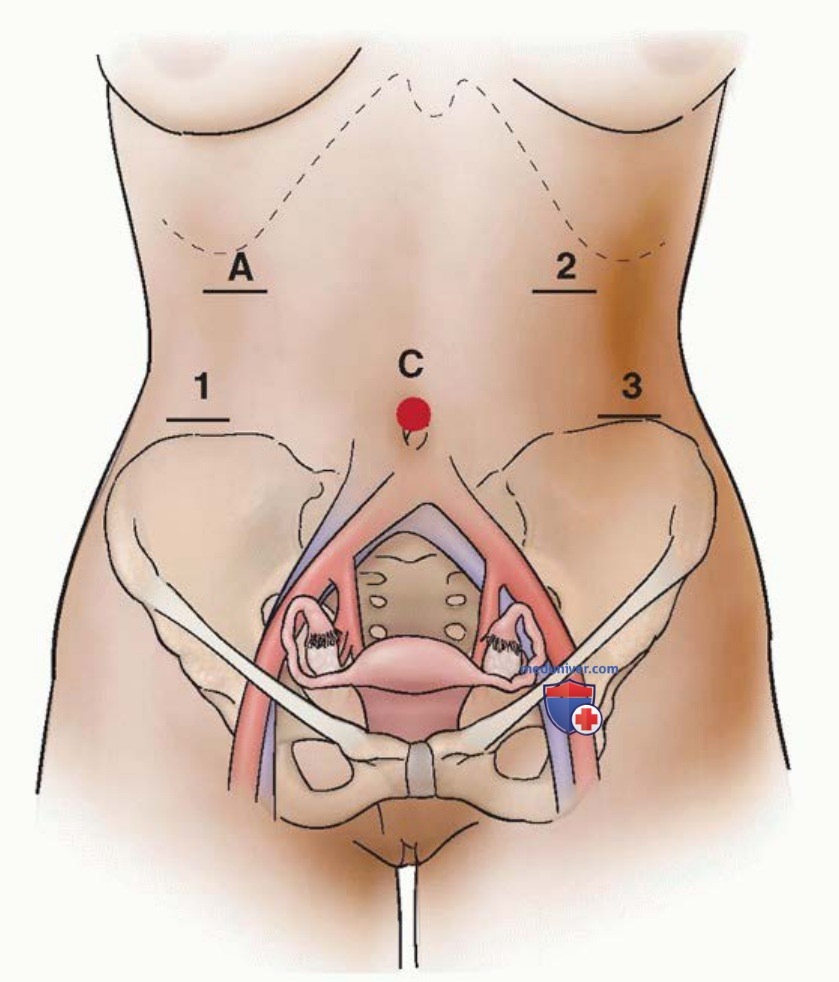
Когда вспомогательный троакар на месте, обеспечивается достаточный наклон в положении Тренделенбурга, и в пупок устанавливается 8- или 12-миллиметровый роботизированный троакар. Он выполняет функцию эндоскопического троакара (С). При традиционной роботизированной операции с использованием трех рук два роботизированных троакара устанавливаются в левой и правой части живота на уровне пупка и чуть медиальнее вертикальной линии, проведенной от передневерхнего подвздошного гребня.
Эти боковые троакары могут быть расположены на 1-2 см каудальнее или аксиальнее уровня пупка при небольших или значительных размерах удаляемой опухоли соответственно (рис. 1). В ходе традиционной операции с применением четырех рук третий роботизированный троакар устанавливается в верхнем квадранте на противоположной стороне от ассистентского троакара (рис. 2). Все троакары устанавливаются под лапароскопическим контролем.
Рисунок 1. Установка роботизированных троакаров с использованием трех рук (комплекс da Vinci Si или Xi): А — ассистентский троакар; С — троакар с камерой (эндоскопический). 1 — роботизированная рука 1; 2 — роботизированная рука 2
Рисунок 2. Установка роботизированных троакаров с использованием четырех рук (комплекс da Vinci Si или Xi): А — ассистентский троакар; С — троакар с камерой (эндоскопический). 1 — роботизированная рука 1; 2 — роботизированная рука 2; 3 — роботизированная рука 3
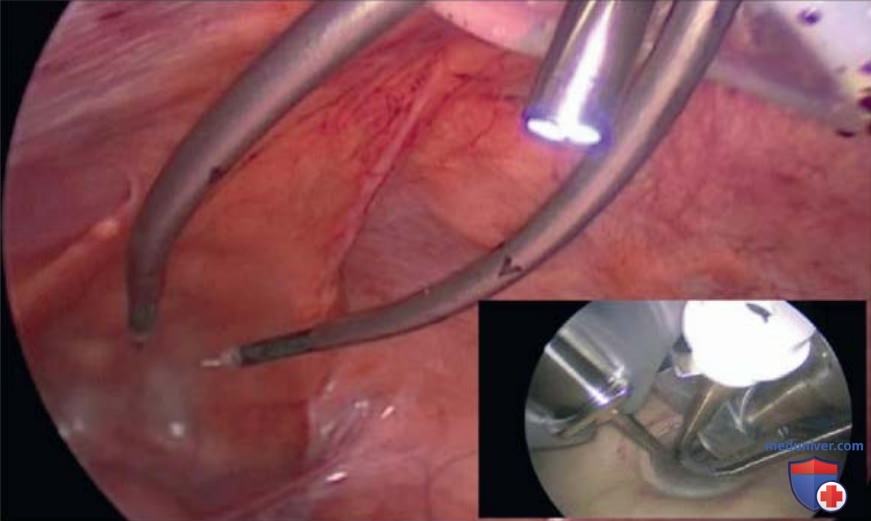
После завершения установки троакаров давление в брюшной полости снижается до 15 мм рт.ст. и консоль пациента подвозится операционной сестрой или конкретным персоналом к пациентке для проведения докинга. Если выполняется однопортовая роботизированная операция, используется специальный порт, имеющий три роботизированных троакара и вспомогательную канюлю в пупочной области (рис. 3). Установка аналогична обычной лапароскопической хирургии с одним разрезом.
Рисунок 3. Вид однопортовой роботизированной хирургической установки. Вставка: вид со стороны брюшной полости, показывающий размещение троакара для лапароскопической хирургии с одним разрезом
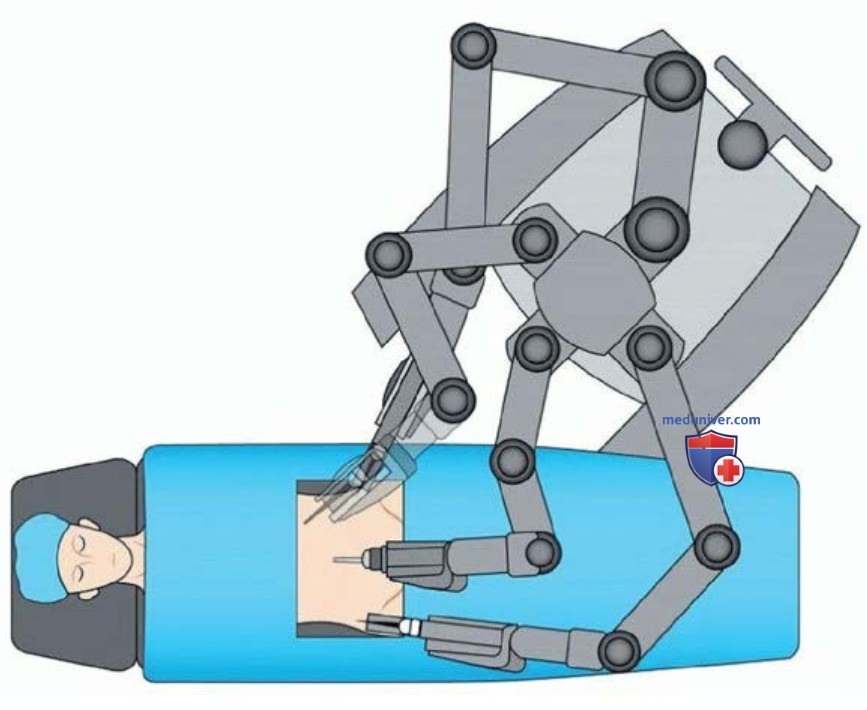
Докинг — это процесс присоединения роботизированных рук к специальным роботизированным троакарам, введенным в брюшную полость пациентки, за исключением ассистентского троакара (рис. 4). Для правильной работы роботизированных рук и инструментов EndoWrist крайне важно стратегическое расположение роботизированных троакаров, чтобы избежать внешнего конфликта роботических рук после завершения докинга.
Рисунок 4. Пример левостороннего докинга
Нюанс размещения троакаров, который необходимо соблюдать во избежание внешнего столкновения роботизированных рук, заключается в том, что расстояние между соседними троакарами должно составлять >8-10 см, при этом исключением из этого правила является однопортовая роботизированная операция.
В зависимости от используемой роботизированной хирургической платформы, предпочтений хирурга и типа проводимой гинекологической операции консоль пациента располагается либо под углом к правому или левому бедру пациента (боковая стыковка с системой Si), либо перпендикулярно правой или левой части туловища пациента (боковая стыковка с системой Xi), либо между ног пациента (стыковка по центру с системами Si или Xi).
Для обеспечения доступа к промежности во время гинекологических процедур при выполнении традиционной многопортовой триангулированной роботизированной операции авторы рекомендуют использовать право- или левостороннее расположение консоли пациента. Это позволяет ассистенту у операционного стола облегчить трансвагинальные манипуляции с маткой, если это необходимо. Однопортовая роботизированная хирургия обычно включает центральный докинг, что является менее сложной ориентацией, однако доступ к промежности минимизируется.
Самая последняя платформа da Vinci Xi представляет собой новую, усовершенствованную конструкцию консоли пациента с изменениями, которые упрощают и оптимизируют процесс докинга. Руки робота тоньше и имеют больший радиус действия по сравнению с платформой Si. Они также оснащены технологией grab-and-go, которая позволяет легче и эффективнее управлять руками во время докинга. Роботизированные руки располагаются на хирургической консоли, с которой они разворачиваются нажатием кнопки, встроенной в интерфейс руки.
Этот интерфейс прост в освоении и оснащен руководством по эксплуатации, голосовой поддержкой и точной настройкой. Внешняя лазерная система наведения обеспечивает точное размещение и оптимальное позиционирование роботизированных рук, а встроенная эндоскопическая система наведения еще более точно определяет высоту и расположение манипуляторов. Аналогичный процесс установки троакара предусмотрен для платформ Si и Xi.