а) Обоснование целесообразности использования компьютерных технологий при выполнении эндопротезирования тазобедренного сустава. Тотальное эндопротезирование тазобедренного сустава (ТЭТС) считается очень эффективным хирургическим вмешательством; выживаемость эндопротезов в течение 10 лет составляет 95%, а в течение 25 лет — 80%. Несмотря на успех, имеются данные о неудовлетворенности пациентов, ранних ревизиях и других проблемах. По данным исследований, правильное позиционирование и установка бедренного и вертлужного компонентов позволяют избежать вывихов бедра, ускоренного износа, неравенства длины ног, нарушения биомеханики и функции. Одна из нерешенных проблем заключается в том, что правильность установки вертлужного компонента зависит от правильной оценки индивидуальной кинематики пояснично-тазовой области и SHR.
За последние десятилетия появилось множество новых методов, используемых для улучшения качества позиционирования компонентов в целях воссоздания или улучшения исходных характеристик тазобедренного сустава и бедра. В частности, к таким методам относятся интраоперационная рентгеноскопия и механическая навигация. Возможно, наиболее известным нововведением в области улучшения качества позиционирования имплантатов было внедрение компьютерной навигации (CAS — Computer-Assisted Surgery), созданной благодаря научно-техническим достижениям в таких областях, как вычисления и оптика.
При описании CAS термины «компьютерная технология для хирургического планирования и навигации» и «роботоассистенция» часто используются как взаимозаменяемые. Хотя роботизированная хирургия и компьютерная навигация тесно связаны, а большинство роботов управляются компьютером и используют данные визуализации для планирования навигации (исключение — роботизированная система NAVIO для эндопротезирования коленного сустава, не требующая предоперационной визуализации, Smith & Nephew PLC), в их основе лежат разные методы и технологии.
В CAS-системах используется ряд технологий и методов, которые позволяют упростить выполнение эндопротезирования. При выполнении ТЭТС CAS-система отслеживает положение таза, бедра и хирургических инструментов. Хирурги-ортопеды могут извлечь особую пользу при использовании таких систем, поскольку кость относительно ригидна и отличается от мягких тканей. При выполнении ТЭТС CAS-система позволяет точно и правильно установить вертлужный компонент в «безопасной зоне», восстановить исходный бедренный офсет и длину конечности. Некоторые системы позволяют получить информацию о биомеханике сустава, процессе операции, состоянии суставных поверхностей и точности остеотомии.
б) Компьютерные технологии для хирургического планирования и навигации, требующие и не требующие предоперационной визуализации. Во многих известных системах навигации используются акселерометры или технологии захвата движения (положения), которые сочетают в себе инфракрасные камеры и отражающие (пассивные) или светоизлучающие (активные) маркеры или диоды, прикрепленные к элементам системы, костным ориентирам и хирургическим инструментам. Затем программное обеспечение определяет положение и ориентацию костных структур и инструментов в 3D-пространстве для контроля и обеспечения обратной связи.
В CAS-системах, не требующих предоперационной визуализации, костные ориентиры идентифицируются и оцифровываются интраоперационно, после чего создается 3D-модель тазобедренного сустава и определяются положение и ориентация бедренного компонента.
После определения плоскостей (например, передней плоскости таза) выполняется интраоперационное планирование (и изменение) глубины и направления развертки и положения имплантата. В визуальных CAS-системах используются данные КТ или МРТ, на основе которых создается 3D-модель и проводится предоперационное планирование с возможностью интраоперационных изменений.
в) Преимущества, осложнения и риски использования компьютерных технологий для хирургического планирования и навигации. Системы компьютерной навигации, используемые при ТЭТС, считаются надежными и точными вне зависимости от необходимости предоперационной визуализации. По данным одного исследования, навигационная система, не требующая предоперационной визуализации, позволяет установить вертлужный компонент в пределах безопасной зоны (для инклинации и антеверсии) в 97% случаев. Выполнен метаанализ семи клинических исследований (485 пациентов) по оценке результатов ТЭТС, выполненного с использованием и без использования навигационной системы, не требующей предоперационной визуализации.
В группе с использованием навигации реже наблюдались отклонения от желаемой антеверсии, но при оценке средних значений инклинации и антеверсии чашки авторы не выявили значимых различий.
Компьютерная навигация позволяет восстановить равенство длины ног, однако ее превосходство в этом аспекте не доказано. Кроме того, в настоящее время отсутствуют данные о значимо более высоких или специфических рисках, связанных с использованием компьютерной навигации. Авторы небольшого ретроспективного когортного исследования не выявили различий при оценке клинических результатов [по шкале оценки исходов коксартроза (Hip Osteoarthritis Outcome Score — HOOS) и шкале Харриса для тазобедренного сустава (Harris Hip Score — HHS), объем движений], минеральной плотности костной ткани и износа полиэтилена через 5—7 лет после тотального эндопротезирования коленного сустава (ТЭКС) с использованием навигации или без нее.
Было также показано, что CAS-системы, требующие использования визуализации, являются достойной альтернативой стандартному ТЭТС, поскольку позволяют очень точно определить благоприятное положение вертлужного компонента, характеризуются меньшей частотой имплантации вне «безопасной зоны», меньшей частотой вывихов и сходными показателями выживаемости эндопротезов.
Возможным недостатком навигационных систем, не требующих предоперационной визуализации, является необходимость стабильно точной регистрации костных ориентиров для оценки передней плоскости таза. Индивидуальные различия в толщине мягких тканей, покрывающих верхние передние подвздошные ости и лобковый симфиз, могут привести к ошибкам при регистрации и позиционировании чашки. Было выдвинуто предположение, что анатомическая плоскость отсчета для навигации, то есть передняя плоскость таза, уступает функциональной плоскости отсчета, то есть фронтальной плоскости в положении лежа на спине (особенно при затруднении доступа к вышеупомянутым костным ориентирам из-за окружающих мягких тканей).
г) Экономическая целесообразность использования компьютерных технологий для хирургического планирования и навигации. Несмотря на положительные отзывы о безопасности, точности и клинических результатах, многие хирурги по-прежнему не используют эту технологию, ссылаясь на высокую стоимость, необходимость обучения и удлинение операции. Однако за последнее десятилетие системы существенно упростились, что облегчает их внедрение в работу операционного блока. На начальном этапе значительные затраты связаны с установкой системы компьютерной навигации в операционной, поэтому было высказано предположение, что менее дорогие системы могут иметь решающее значение для обоснования их установки и использования во многих учреждениях, вынужденных искать компромисс между затратами и эффективностью.
Значительная часть первоначальных затрат может быть компенсирована повышением эффективности в отдаленном периоде: система навигации позволит уменьшить количество наборов инструментов и имплантатов, а также снизить другие косвенные расходы. Другими важными факторами, определяющими экономическую эффективность, могут быть общая операционная нагрузка (чем меньше количество операций, тем ниже эффективность), усилия по снижению частоты ревизий (в сравнении с существующими методами), а также снижение затрат на саму технологию, дополнительное оборудование и расходные материалы. Использование навигационных систем, основанных на данных визуализации, требует предоперационной диагностики, что дополнительно увеличивает затраты.
Кроме того, высказываются опасения о риске инфекционных осложнений при чрескожном введении штифтов в гребень подвздошной кости. Последний вопрос был решен несколькими производителями, поскольку некоторые системы навигации либо не требуют использования трекеров для бедренной кости, либо основаны на бесштифтовой технологии, при которой маркеры или трекеры фиксируются на поверхности конечности, исключая тем самым необходимость выполнения разрезов или просверливания отверстий. В некоторых системах длину конечности определяют с помощью щупа, который помещают на ориентир в дистальном отделе бедренной кости.
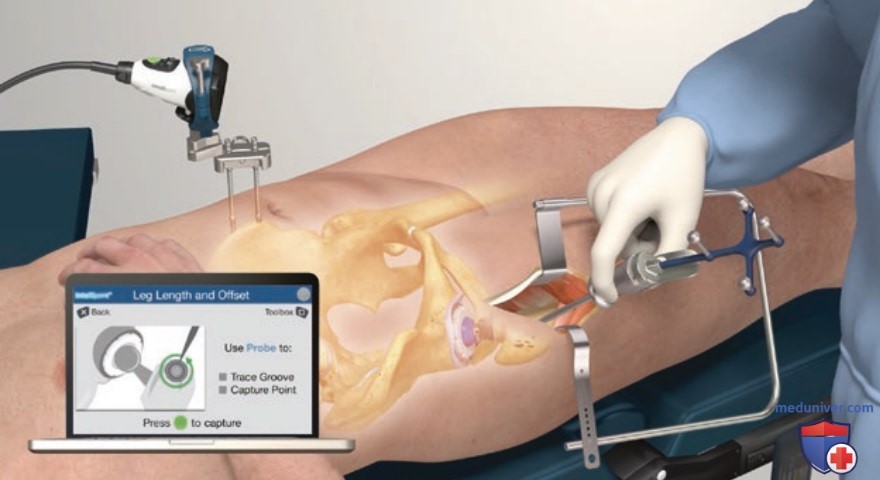
д) Некоторые современные системы навигации. Система Intellijoint, не требующая предоперационной визуализации (Intellijoint Surgical Inc., Уотерлу, Канада), была разработана для решения проблем стандартных CAS-систем (прежде всего, высокий уровень затрат на пациента, увеличение времени операции и нарушение рабочего процесса). Этот миниатюрный инструмент используется как интраоперационный навигатор, который дает информацию о положении чашки, длине конечности, офсете и центре тазобедренного сустава. В основе системы лежит оптическая инфракрасная технология, описанная ранее. Система состоит из камеры, которая укрепляется с помощью магнита на платформе, фиксированной к гребню ипсилатеральной подвздошной кости (или контралатеральной при использовании прямого переднего доступа) двумя винтами, и точки регистрации и слежения в виде диска, который фиксируется к большому вертелу.
Кроме того, хирург должен создать точно воспроизводимую точку слежения в дистальном отделе бедренной кости (с помощью небольшого разреза или неподвижного поверхностного маркера).
Это позволяет оценивать взаимоотношение суставных поверхностей и качество установки компонентов в режиме реального времени, а магнитная плашка позволяет легко настроить систему «камера—трекер» (например, прикрепить трекер к костному импактору или хирургическому щупу). Характеристики собственного тазобедренного сустава и бедренной кости оцениваются до вывихивания бедра; затем, после пробного вправления бедра, проводятся измерения с помощью трекера во всем диапазоне движений, что облегчает выбор размера имплантата и позиционирование компонентов (рис. 1).
Рисунок 1. Интраоперационный контроль длины конечности и офсета с помощью миниатюрной системы навигации Intellijoint. Положение бедренной кости и изменение ориентации оценивают с помощью щупа для оцифровки, которым проводят по борозде диска, фиксированного к бедренной кости
Одно из главных преимуществ этой миниатюрной системы (помимо отсутствия требований к дополнительной визуализации) — возможность ее использования в стерильной зоне без прерывания хирургического процесса (камеру оборачивают стерильным материалом, а монитор находится вне стерильной зоны). Кроме того, это сводит к минимуму любые проблемы, касающиеся считывания маркеров камерой.
В системе Brainlab Hip System (Brainlab, Мюнхен, Германия), которая не требует предоперационной визуализации, используется беспроводная технология, а планирование и навигация осуществляются с помощью сенсорного экрана. Блок с камерами (состоит из двух камер для создания 3D-пространства), который является частью навигационной системы за пределами стерильной зоны, излучает и улавливает инфракрасные импульсы. Как и в других подобных системах, маркеры, прикрепленные к костным ориентирам с помощью опорных элементов (или варианты с бештифтовым креплением к бедренной кости), щупы и инструменты отражают инфракрасный свет, который принимается камерами, а программное обеспечение обрабатывает полученные данные и вычисляет пространственное положение ориентиров и инструментов.
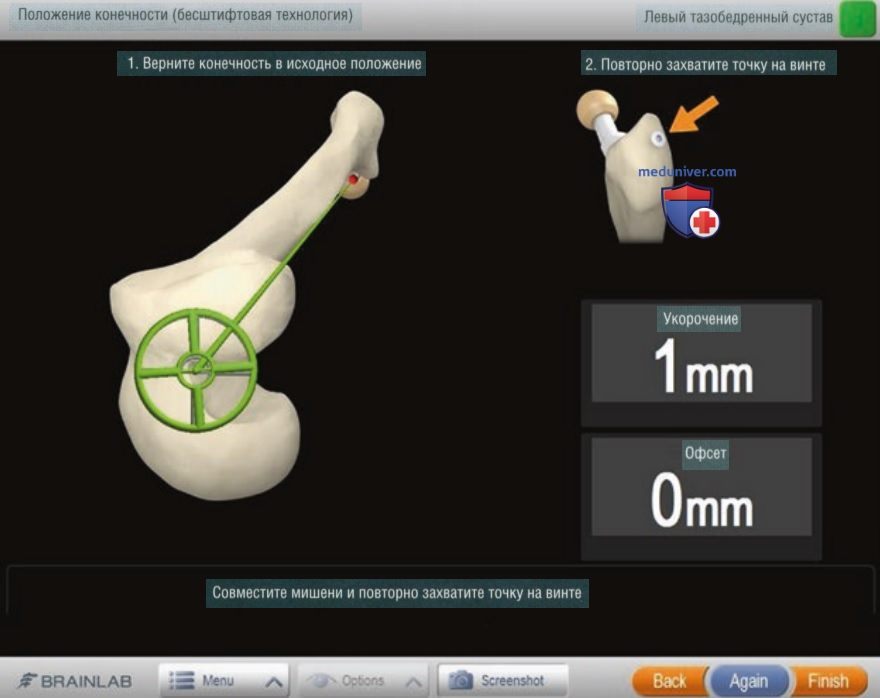
До начала операции хирург измеряет расстояние между верхними передними подвздошными остями и наклон таза. Затем, после выполнения разреза и подготовки кости, следует процесс регистрации ориентиров. На основе этих данных компьютер определяет пространственное положение ориентиров относительно опорных элементов и получает информацию об анатомии конкретного пациента. Переходники позволяют использовать инструменты, не предоставленные производителем, однако их использование требует дополнительной калибровки. Система позволяет выполнять интраоперационное планирование имплантации вертлужного и бедренного компонентов, а анализ положения конечности позволяет оценить длину конечности и комбинированный бедренный и тазовый офсет (рис. 2).
Рисунок 2. В системе Brainlab для тотального эндопротезирования тазобедренного сустава используется проксимальный винт (трекер), который может повторно захватываться в процессе операции для оценки длины и офсета конечности
Кроме того, система позволяет интраоперационно оценить объем движений и в зависимости от доступа проанализировать риск возникновения импинджмента.
Система Stryker’s OrthoMap (Stryker Corporation, Каламазу, штат Мичиган, США), не требующая предоперационной визуализации, позволяет осуществлять процесс регистрации в положении лежа на спине и на боку (в зависимости от используемого доступа), интраоперационно оценивать офсет и длину конечности, объем движений и стабильность сустава, а также выполнять интраоперационное планирование имплантации вертлужного и бедренного компонентов. Хирург может использовать инструменты Stryker или совместимые инструменты некоторых других производителей вертлужных компонентов. Блок, излучающий и принимающий инфракрасный свет, используется вместе с маркерами (трекером), которые фиксируются к тазу и бедренной кости, при этом оценка длины конечности может выполняться без использования трекера на бедренной кости, а путем оцифровки кожных маркеров на дистальном отделе бедра.
Позиционирование чашки относительно анатомических ориентиров позволяет определить инклинацию, антеверсию и смещение центра тазобедренного сустава (пространственное смещение чашки относительно центра тазобедренного сустава). Может быть выполнена оценка положения ножки (например, угол антеверсии, длина конечности и бедренный офсет).
е) Роботоассистенция. Было высказано предположение, что все отрасли, в том числе современная медицина и, безусловно, тотальное эндопротезирование суставов, идут по одному пути развития, конечным этапом которого являются автоматизация и интеграция вычислительных технологий. Таким образом, появление робототехники в ортопедической хирургии неудивительно. Роботоассистенция в хирургии суставов появилась в 1990-х гг. В 1992 г. Уильям Баргар (William Bargar) и Ховард Пол (Howard Paul) использовали эту технологию при выполнении эндопротезирования тазобедренного сустава. Такие роботизированные устройства, как ROBODOC (Curexo Technology и Think Surgical Inc., Фремонт, штат Калифорния), имеют автоматизированную механическую систему навигации и требуют тщательного предоперационного планирования и подбора шаблонов.
Хирургические роботы могут быть активными, полуактивными и пассивными. Пассивные системы используются на отдельных этапах операции и находятся под полным контролем хирурга (например, удерживают направитель, когда хирург выполняет обработку кости). Полуактивные системы обеспечивают тактильную, визуальную и (или) слуховую обратную связь, ограничивая заданное рабочее пространство режущего устройства, которым манипулирует хирург (так называемое активное ограничение). Mako (Stryker Corporation, Каламазу, штат Мичиган, США) — известная зарегистрированная полуактивная система, обеспечивающая тактильную обратную связь при выполнении резекции. Активные роботы выполняют задания, например резекцию, автономно, но по инициативе хирурга.
Первым роботом такого типа был вышеупомянутый ROBODOC, созданный на базе стандартной системы компьютерной навигации. TSolution One (Think Surgical Inc., Фремонт, штат Калифорния) — другая система, созданная на базе технологии ROBODOC. Наиболее весомым аргументом за использование роботоассистенции является повышение точности фрезерования кости и возможность 3D-планирования для оптимальной обработки кости и позиционирования имплантата.
ж) Преимущества, осложнения и риски использования робототехники. Большинство сравнительных исследований по оценке роботизированного и стандартного выполнения ТЭТС проводились на небольших группах, что позволяет сделать лишь предварительные выводы о безопасности и эффективности. Однако недавний метаанализ 178 статей (включающий количественный синтез результатов восьми исследований, выполненных с 2005 по 2017 г.) позволил получить более глубокое представление об этой теме. Анализ интраоперационных (переломы/трещины бедренной кости) и послеоперационных (инфекции, паралич нервов, тромбоз глубоких вен, вывихи) осложнений показал, что при стандартном и роботизированном выполнении ТЭТС наблюдается сходная частота послеоперационных осложнений, но стандартное ТЭТС сопряжено со значимо более высокой частотой интраоперационных осложнений.
Общая частота осложнений была значимо выше при стандартном выполнении ТЭТС, в том числе по данным трех рандомизированных контролируемых исследований. При оценке некоторых показателей результата [шкала Японской ортопедической ассоциации (Japanese Orthopaedic Association Score), шкала Харриса для тазобедренного сустава (Harris Hip Score), шкала Мерля д’Обинье (Merle d’Aubigne Hip Score), шкала остеоартроза университетов Западного Онтарио и МакМастера (Western Ontario and McMaster Universities Osteoarthritis Index)] не было выявлено значимых различий между методами выполнения ТЭТС. Анализ рентгенологических данных показал, что методы выполнения ТЭТС не различаются с точки зрения неравенства длины ног, но робототехника позволяет с более высокой частотой установить чашку в оптимальное положение (в пределах «безопасной зоны»).
В свою очередь, четкая и последовательная имплантация в «безопасной зоне» сопровождается снижением риска вывихов, нестабильности и ревизионных вмешательств. Проведя объединенный анализ, авторы не выявили значимых различий во времени операции, но обнаружили общую тенденцию к сокращению времени операции при стандартном ТЭТС. Этот фактор может быть связан с индивидуальным опытом хирурга и процессом обучения. Необходимы дополнительные исследования, которые позволят выяснить, насколько опыт хирурга влияет на уменьшение времени роботизированной операции. Величину кровопотери оценивали только в двух исследованиях, причем в одном из них показано преимущество робототехники, а авторы другого исследования не выявили различий.
Кроме того, было высказано предположение об увеличении числа судебных исков при использовании первых роботов. Вероятно, это могло быть обусловлено представлением пациентов о том, что при использовании роботов хирург хуже контролирует ситуацию и слабее вовлечен в работу.
Роботы предназначены для выполнения запланированных операций. Проблема заключается в том, что активные роботизированные системы неспособны корректировать план в ходе операции (при использовании полуактивных роботов эта проблема не столь актуальна), то есть в непрерывно изменяющейся обстановке. Например, при выявлении факторов, требующих коррекции, или возникновении перелома хирург должен остановить робота и закончить выполнение резекции вручную, поскольку в настоящее время роботизированные технологии не могут адекватно реагировать на непредвиденные обстоятельства. Вероятно, проблема активных роботов будет решена в будущем по мере совершенствования искусственного интеллекта и программных средств управления.
з) Экономическая эффективность. Основная причина нынешней нерентабельности роботизированных систем заключается в высокой стоимости приобретения системы и ее аппаратных и программных компонентов. Кроме того, следует учитывать сопутствующие затраты на расходные материалы, обучение сотрудников и обслуживание системы (поверка и модернизация). Стандартное ТЭТС имеет преимущество в виде времени операции (основной аспект оценки затрат), но, учитывая темпы развития технологий, можно предполагать, что робототехника позволит еще больше сократить время операции (например, благодаря разработке более простых методов регистрации костных ориентиров и усовершенствованию рабочего процесса в операционной).
Еще один очень значимый аспект — возможная экономия расходов на роботизированную хирургию благодаря существенному уменьшению количества используемых инструментов и, возможно, ликвидации материальных запасов. Достижение такой экономии средств требует тесного сотрудничества между заинтересованными сторонами (стационар, операционный блок, медицинские представители и врачи). Поскольку по-прежнему существуют вопросы, на которые не даны ответы, а результаты долгосрочных исследований по оценке возможных преимуществ и недостатков роботизированного выполнения ТЭТС отсутствуют, необходимы дополнительные исследования, которые позволят сделать обоснованное заключение об общей экономической эффективности.
В конечном счете именно рынок решит, оправданно ли использование робототехники, а расчет рентабельности будет требовать постоянного обновления и переоценки, поскольку технология все еще находится в стадии разработки и совершенствования.
и) Роль компьютерной навигацрии и роботтехники в персонализации эндопротезирования тазобедренного сустава. В последние несколько лет все чаще ставится под сомнение целесообразность имплантации вертлужного компонента тотального эндопротеза тазобедренного сустава в «безопасную зону» Левиннека. Это связано с тем, что индивидуальные различия в анатомии костей и мышц могут влиять на пояснично-тазовую кинематику и SHR во всем диапазоне движений. Предполагается, что эти индивидуальные различия играют решающую роль в определении точного положения чашки, которое позволит обеспечить оптимальную функцию и предотвратить возникновение вывихов, нестабильности и преждевременного разрушения эндопротеза. Стандартная «безопасная зона» не учитывает индивидуальные различия, однако в последнее время эти аспекты стараются учитывать при выполнении ТЭТС.
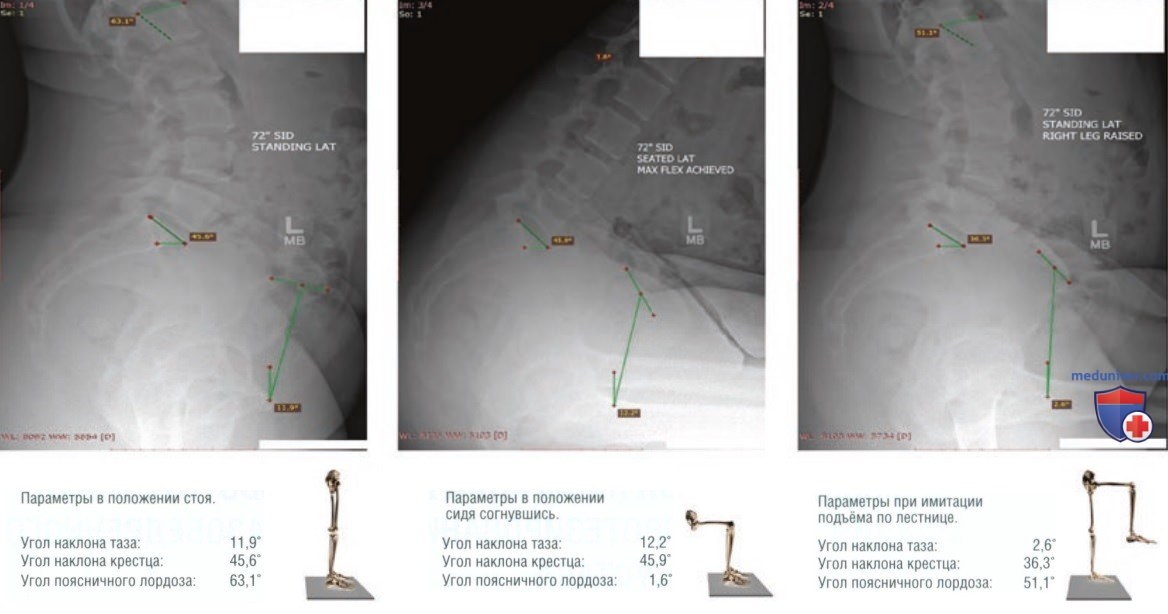
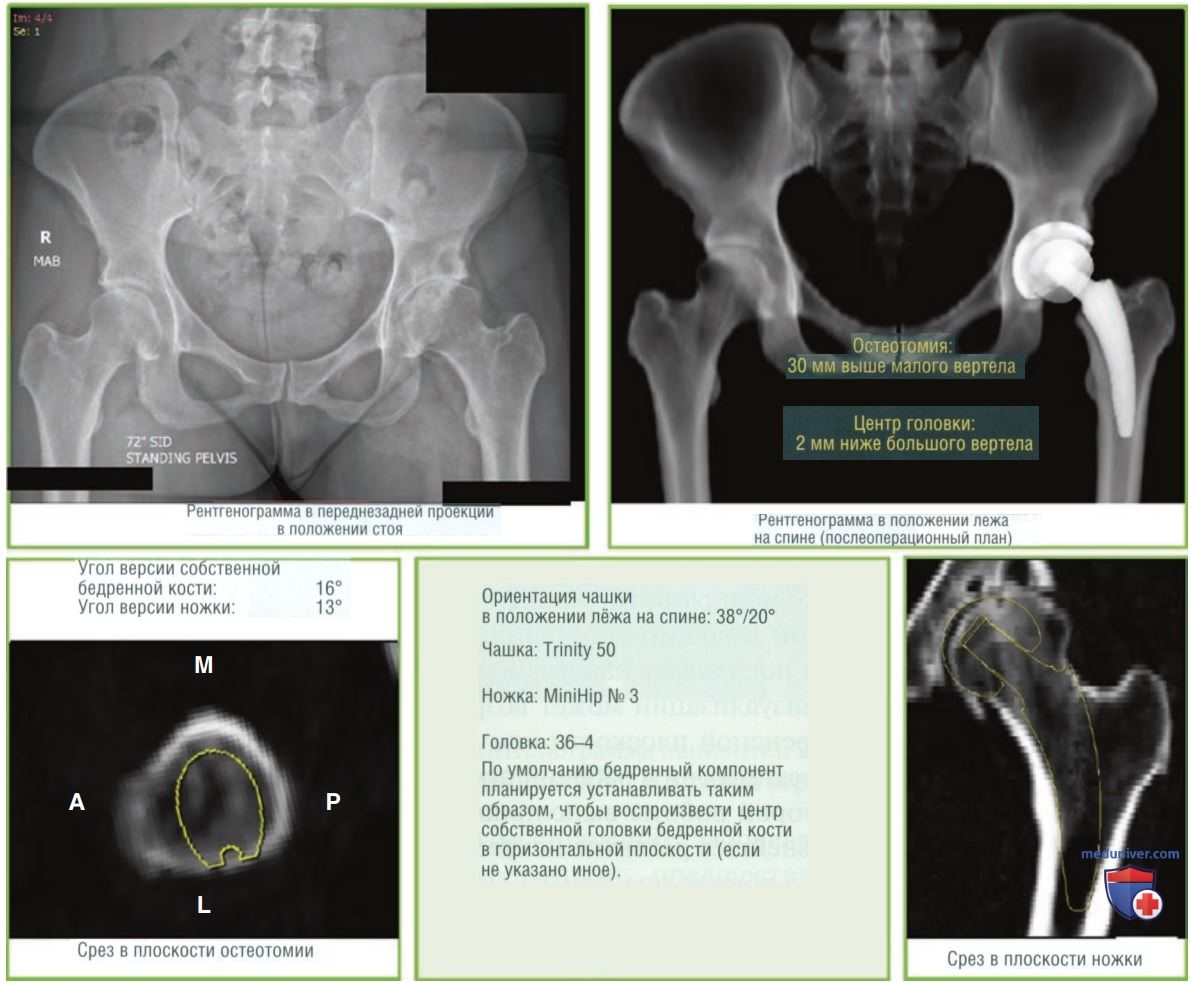
Одним из перспективных подходов является предоперационная оценка индивидуальной кинематики суставов и пояснично-тазового взаимодействия с помощью оптимизированной системы позиционирования (OPS — Optimized Positioning System) (Corin, Сайренсестер, Великобритания). Эта система позволяет оценить индивидуальную динамику пояснично-тазового комплекса по данным предоперационной визуализации (рис. 3). Сведения о кинематике затем используются при составлении плана операции, включая определение оптимальной инклинации и антеверсии чашки (рис. 4). Программное обеспечение позволяет смоделировать процесс остеотомии и установки вертлужного компонента (рис. 5). Вероятно, такие индивидуализированные системы позволят улучшить результат ТЭТС, однако надежный план хорош лишь настолько, насколько хороша его реализация в операционной.
Рисунок 3. Предоперационные функциональные изображения для оценки индивидуальной кинематики и определения ориентации чашки с помощью системы Optimized Positioning System (Corin OPS, Сайренсестер, Великобритания)
Рисунок 4. План индивидуальной ориентации чашки, составленный на основе предоперационной функциональной оценки. (Corin OPS, Corin, Сайренсестер, Великобритания)
Рисунок 5. Пример планирования остеотомии и позиционирования чашки с помощью системы Optimized Positioning System (OPS, Corin, Сайренсестер, Великобритания)
Для работы с описываемой системой компания Corin предоставляет индивидуальные направители резекции, которые используются для подготовки вертлужной впадины и бедренной кости.
Однако для выполнения высокоточной навигации эту систему необходимо комбинировать с компьютерной навигацией, то есть с системой Intellijoint. Это позволит хирургу составить индивидуальный предоперационный план, а затем очень точно выполнить операцию с помощью системы компьютерной навигации.
Развитие роботизированных технологий позволит дополнительно повысить ценность описываемого комбинированного подхода (предоперационное планирование и использование системы компьютерной навигации). Таким образом, функциональная оценка индивидуальной анатомии и кинематики сустава в сочетании с компьютерной навигацией и точной роботизированной обработкой кости может повлечь за собой изменение системы представлений о стандартном выполнении ТЭТС; технический прогресс и отлаженная комбинация описанных инструментов позволят существенно улучшить качество ортопедического лечения.
к) Будущее компьютерной навигации и роботизированной хирургии. Единственным ограничением в применении и принятии этих технологий является наше воображение и теоретическое представление о возможностях будущего. Возможные направления развития компьютерной навигации и роботизированной хирургии могут включать улучшение качества предоперационного и интраоперационного планирования, упрощение рабочего процесса, экономию времени, повышение точности и расширение возможностей. Предоперационный функциональный анализ тазобедренного сустава в сочетании с выполнением плана операции (см. выше) может способствовать улучшению результата ТЭТС и минимизации количества пациентов, неудовлетворенных лечением.
Технические достижения последних 20 лет, особенно в областях вычислений, оптических систем захвата движений и промышленной робототехники, ускорили развитие концепции ТЭТС с использованием компьютерной навигации и роботоассистенции.
Хотя будущее предсказать трудно, опыт прошлого показывает нам возможные направления развития. В области датчиков и визуализации может возрасти значение ультразвукового определения референсной плоскости или лазерного 3D-сканирования (после внедрения этих технологий в рабочий процесс).
Хотя точность, с которой роботы выполняют поставленные перед ними задачи, впечатляет, дальнейшее развитие искусственного интеллекта и «технологии очувствления» в рамках программы «Индустрия 4.0» позволит еще больше повысить эффективность робототехники; более совершенные роботы смогут приспосабливаться к изменяющимся операционным параметрам и корректировать выполнение остеотомии без вмешательства хирурга. Как только роботы научатся различать типы мягких тканей, они смогут использоваться при обработке и восстановлении баланса мягких тканей без риска повреждения связок, сухожилий или кровеносных сосудов.
Говоря о перспективах развития робототехники, Якофски (Jacofsky) и Аллен (Allen) предположили, что следующим шагом будет восстановление нормальной кинематики собственного сустава с меньшим акцентом на визуализацию, причем в последнее время предпринимаются усилия по разработке высокотехнологичных индивидуальных имплантатов, которые будет невозможно установить без роботоассистенции.
Развитие ТЭТС не будет происходить без автоматизации и роботизации, а их роль будет только возрастать. Ясно одно: роботы появились, чтобы остаться.
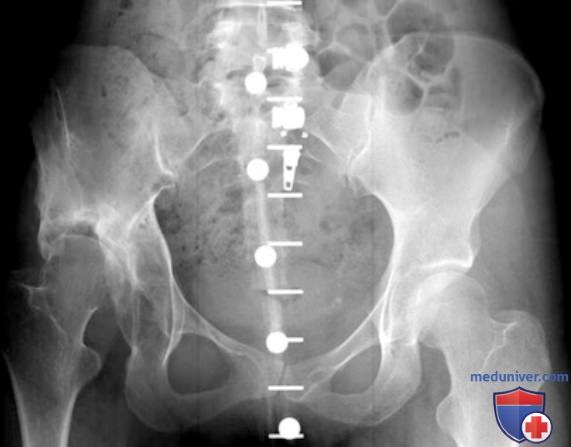
л) Клиническое наблюдение. Ниже представлен случай наблюдения 26-летней пациентки европеоидной расы с дисплазией тазобедренного сустава IV степени по Кроу и ложной вертлужной впадиной (рис. 6). Со слов пациентки, симптомы появились в возрасте 12 лет. В анамнезе пациентке выполнены остеотомия таза по Киари, остеотомия бедренной кости и удлинение бедренной кости, однако в отдаленном периоде не наблюдалось уменьшения болевого синдрома и улучшения функции.
Рисунок 6. Предоперационная рентгенограмма пациентки 26 лет с дисплазией тазобедренного сустава IV степени по Кроу и ложной вертлужной впадиной
Учитывая анамнез (прогрессирование заболевания, наличие ложной вертлужной впадины и деформаций, предшествующее лечение), было бы крайне сложно обойтись без использования CAS-системы и роботоассистенции. Полуактивные роботы позволяют интраоперационно изменять положение вертлужного компонента для воссоздания истинной вертлужной впадины, а также выполнять обработку бедренной кости для воспроизведения анатомии ее проксимального отдела. Мы использовали роботизированный манипулятор MAKOplasty Robotic Arm Interactive Orthopedic (RIO; MAKO Surgical Corp., Форт-Лодердейл, Флорида, США) и программное обеспечение для планирования операций.
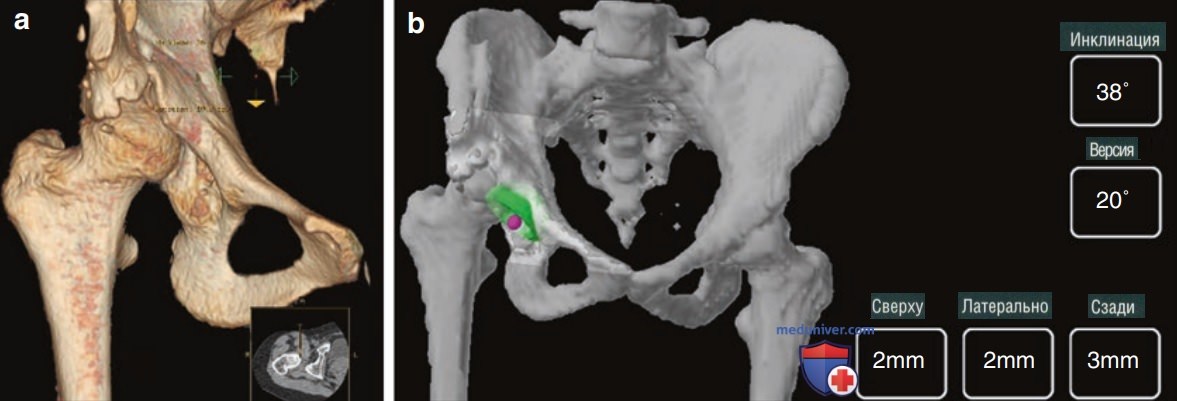
В рамках предоперационного планирования было выполнено моделирование имплантации вертлужного компонента в диспластически измененную истинную вертлужную впадину с учетом индивидуальных анатомических особенностей (на основе 3D-реконструкции КТ) (рис. 7). Помимо этого, к проксимальному отделу бедренной кости фиксировали небольшой трекер, а к надколеннику прикрепляли электрокардиографический электрод; цифровой преобразователь регистрировал эти точки и позволял интраоперационно оценить длину конечности и величину комбинированного офсета. Это давало возможность интраоперационной коррекции (при необходимости). Роботизированный манипулятор позволил с высокой точностью реализовать план операции.
Рисунок 7. Ложная вертлужная впадина на трехмерной модели тазобедренного сустава (а); планируемое положение чашки в истинной, диспластически измененной вертлужной впадине (b)
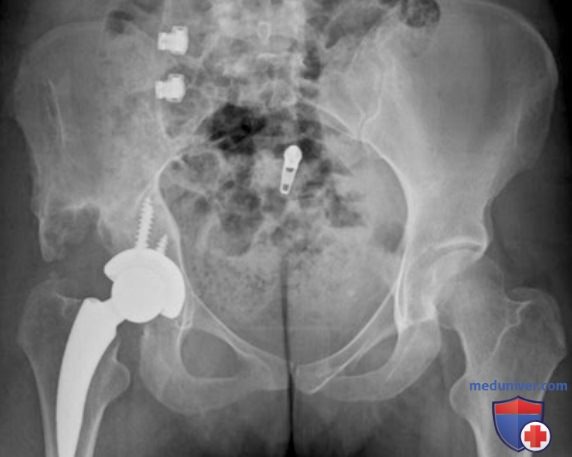
Использовали вертлужный компонент Trinity (Corin, Сайренсестер, Великобритания), который был фиксирован двумя винтами, и частично шеечный бедренный компонент MiniHip (Corin, Сайренсестер, Великобритания). В ходе операции была реконструирована истинная вертлужная впадина, что позволило уменьшить неравенство длины ног (рис. 8). С помощью частично шеечного короткого бедренного компонента и системы МАКО удалось воссоздать анатомию проксимального отдела бедренной кости. В период послеоперационного наблюдения (более 18 мес) не возникало каких-либо проблем в области тазобедренного сустава.
Рисунок 8. Воссозданная истинная вертлужная впадина и короткий бедренный компонент на послеоперационной рентгенограмме