Системы компьютерной навигации (CAS — Computer-Assisted Surgery) и роботизированные технологии показали свою перспективность в области эндопротезирования суставов, поскольку позволяют повысить точность резекции костей и достижения баланса связок. Цель этих технологий — не заменить хирурга, а помочь ему, повысив точность имплантации.
Согласно имеющимся данным, системы предоперационного 3D-планирования и индивидуальные направители используются все чаще и позволяют выполнить более точную имплантацию. Неудобство таких систем заключается в необходимости предоперационной КТ по специальному протоколу и в стоимости изготовления индивидуальных направителей.
С развитием технологии роботизированной хирургии появилась возможность интраоперационного формирования изображений костей. В качестве примера можно привести систему NAVIO (Smith & Nephew®). Таким образом, в предоперационной КТ больше нет необходимости. Эти системы способны повысить точность выполнения эндопротезирования коленного сустава.
Тем не менее необходимо знать все этапы операции и учитывать возможные трудности. В этой статье на сайте описываются технические аспекты развития робототехники и компьютерной навигации и возможности применения этих технологий в настоящем и будущем. Кроме того, даются некоторые советы по их использованию в хирургии.
а) Компьютерная навигация и робототехника. Системы компьютерной навигации и робототехника позволяют интраоперационно распознать анатомические ориентиры бедренной и большеберцовой костей (с помощью процесса преобразования изображений), определить механические оси (бедренной, большеберцовой костей и всей конечности) и объем движений в коленном суставе.
Робототехника позволяет динамически определять натяжение связок на этапе планирования, упрощает установку направителей резекции и, наконец, позволяет оценить остаточную нестабильность.
Робототехника и интраоперационное 3D-планирование обеспечивают точное позиционирование имплантатов. При использовании системы BlueBelt (Smith & Nephew®) хирург выполняет резекцию кости с помощью манипулятора, а роботизированная система втягивает фрезу, если манипулятор выходит за пределы запланированной зоны резекции.
Эта система требует минимальной предоперационной визуализации. Перед операцией выполняют только стандартную рентгенологическую оценку без 3D-визуализации.
б) Эндопротезирование одного отдела коленного сустава. Одномыщелковое эндопротезирование или эндопротезирование пателлофеморального сочленения (ЭПФС) — технически сложные операции, успех которых зависит от правильности определения показаний и точности имплантации. Это идеальный вариант для использования роботизированных технологий.
1. Методика выполнения медиального одномыщелкового эндопротезирования коленного сустава:
1.1. Настройка оборудования. Пациента укладывают на операционный стол в положение лежа на спине; ногу сгибают в коленном суставе под углом 90° и фиксируют в этом положении с помощью бокового упора и держателя стопы. Использование пневматического жгута зависит от предпочтений хирурга.
Консоль NAVIO PFS состоит из трех элементов.
• Инфракрасной камеры (как в стандартной системе хирургической навигации). Ее устанавливают напротив оператора на расстоянии приблизительно 1 м от операционного поля так, чтобы датчики бедренной и большеберцовой костей постоянно находились в поле зрения.
• Сенсорного экрана, покрытого стерильным материалом. Его располагают в пределах досягаемости оперирующего хирурга, обычно на уровне контралатерального тазобедренного сустава.
• Консоли управления роботизированной фрезой и системой промывания при выполнении резекции. Манипулятор, который можно удерживать одной рукой, подсоединен к консоли с помощью кабеля и трубки системы промывания.
На первом этапе устанавливают датчики. Как правило, на большеберцовую кость датчик устанавливают чрескожно, а на бедренную — из малоинвазивного субвастус-доступа (без прохождения через волокна четырехглавой мышцы бедра). Эти датчики должны быть видны на протяжении всей операции и во всем диапазоне движений в коленном суставе. Выполняют парапателлярный разрез (медиальный или латеральный) длиной приблизительно 10 см (как правило, от верхнего полюса надколенника до 1 см ниже суставной щели). Перед началом работы системы балансировки связок важно удалить остеофиты.
1.2. Опознавание ориентиров. При использовании старых систем компьютерной навигации этот этап занимал длительное время и был трудоемким, однако современные достижения в области технологий и вычислений позволили оптимизировать процесс. Для того чтобы контролировать стабильность датчиков во время операции, на большеберцовой и бедренных костях определяют контрольные точки, хирург проверяет эти точки с помощью щупа и следит, чтобы датчики не сместились.
При регистрации центра тазобедренного сустава выполняют многократные круговые движения ногой, пока не будет получено достаточно данных; максимально допустимая погрешность составляет 0,9 мм. Данные о местоположении медиальной и латеральной лодыжек получают непосредственно с помощью щупа. Затем регистрируют полный объем движений в коленном суставе, выполняя сгибание и разгибание голени, не переводя ее в варусное или вальгусное положение.
После этого выполняют сгибание и разгибание голени в условиях вальгусной нагрузки (или варусной нагрузки при выполнении латерального ОЭКС) и оценивают устранимость деформации во всем диапазоне движений. Такой динамический захват необходим, поскольку позволяет системе учитывать натяжение связок на этапе планирования.
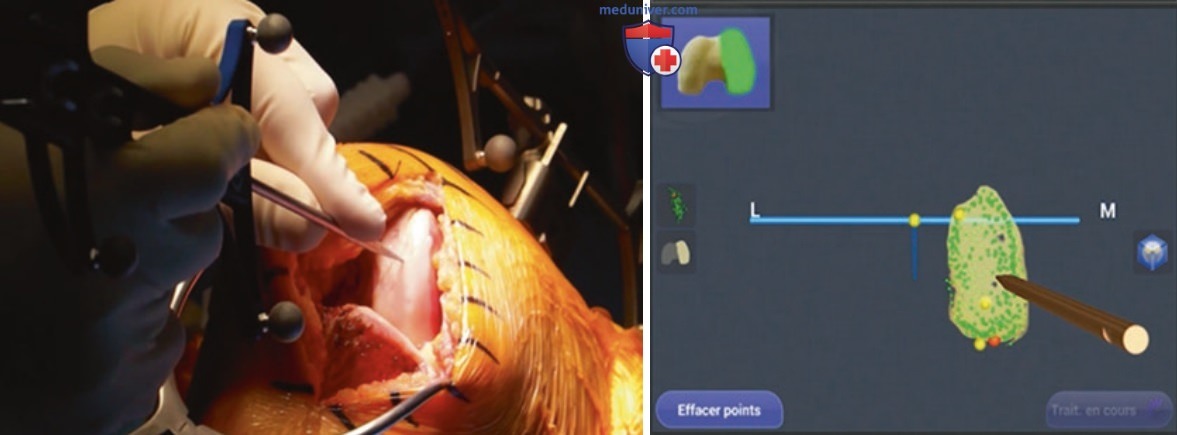
Затем с помощью щупа регистрируют ориентиры на бедренной кости: центр коленного сустава (в верхней части межмыщелковой борозды), самую дистальную, самую заднюю и самую переднюю точки медиального мыщелка (соответствуют контакту между самой передней точкой плато большеберцовой кости и мыщелком бедренной кости при полном разгибании голени). Затем с помощью щупа создается 3D-реконструкция поверхности мыщелка (рис. 1).
Рисунок 1. Построение модели мыщелка бедренной кости
После этого выполняется регистрация анатомических ориентиров большеберцовой кости: центр плато большеберцовой кости, самая дистальная точка, самая задняя точка (доступ может быть затруднен, если мыщелок бедренной кости интактен), самая медиальная точка и самая передняя точка. Кроме того, регистрируют ПЗ ось большеберцовой кости, после чего выполняют построение модели костной поверхности.
1.3. Планирование. Это одна из важнейших функций роботизированной системы, поскольку позволяет осуществлять динамическое планирование в режиме реального времени с учетом устранимости деформации.
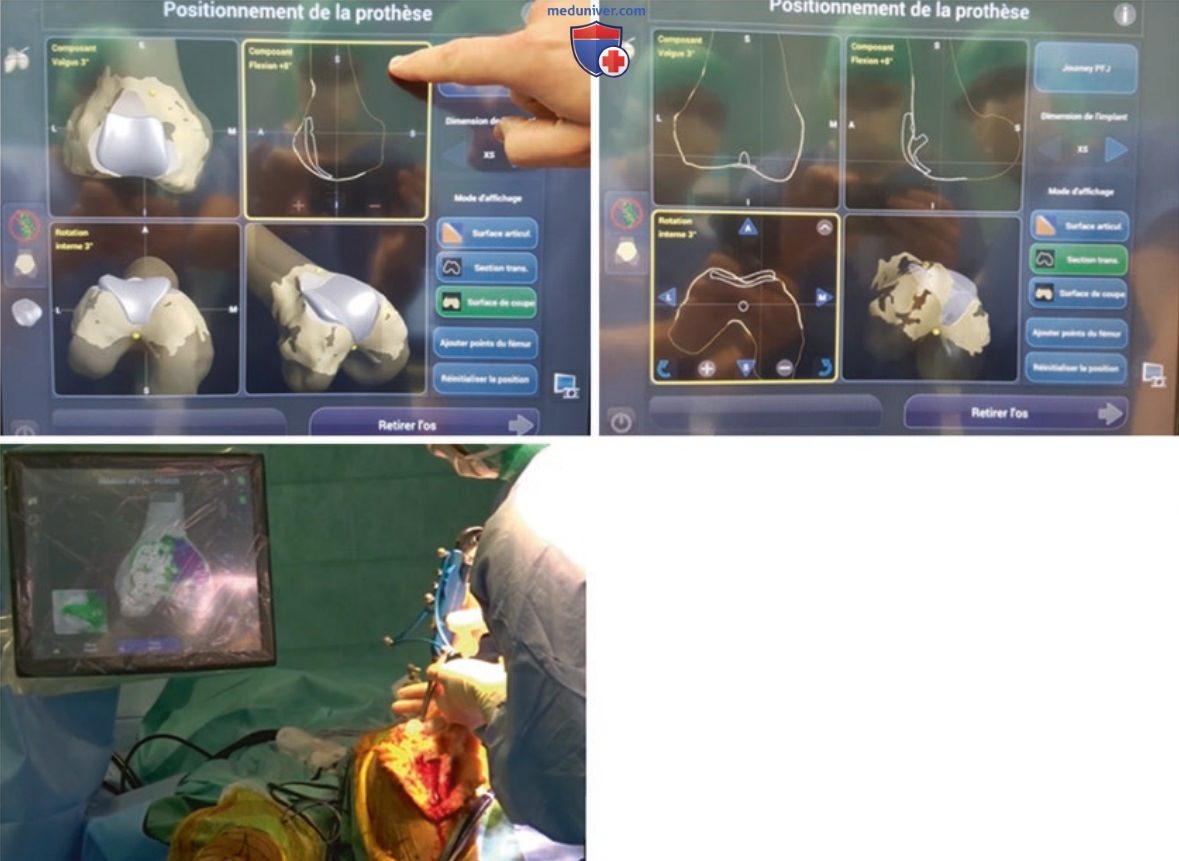
На первом этапе выбирают размер бедренного имплантата, который может быть изменен в любой момент в ходе операции. Затем выбирают положение бедренного компонента в 3D-пространстве. На отдельном экране, разделенном на четыре части, демонстрируется точное положение имплантата относительно мыщелка бедренной кости. Сенсорный экран позволяет манипулировать 3D-изображением мыщелка бедренной кости с имплантатом и точно визуализировать окончательное положение компонента. В любой момент можно оценить углы положения бедренного компонента: варус/вальгус, сгибание и ротацию.
Цель — обеспечить максимальное покрытие поверхности кости, сохраняя при этом высоту суставной щели и избегая контакта с массивными бугорками межмыщелкового возвышения.
Затем выполняют аналогичные этапы для большеберцового компонента. Вначале выбирают размер имплантата и толщину полиэтиленового вкладыша. Затем определяют вальгус/варус, ротацию, наклон плато и положение имплантата относительно бугорков межмыщелкового возвышения. С помощью сенсорного экрана можно вращать 3D-изображение и точно оценить положение имплантата в 3D-пространстве. Как всегда при имплантации одномыщелкового эндопротеза, резекция большеберцовой кости должна быть экономной.
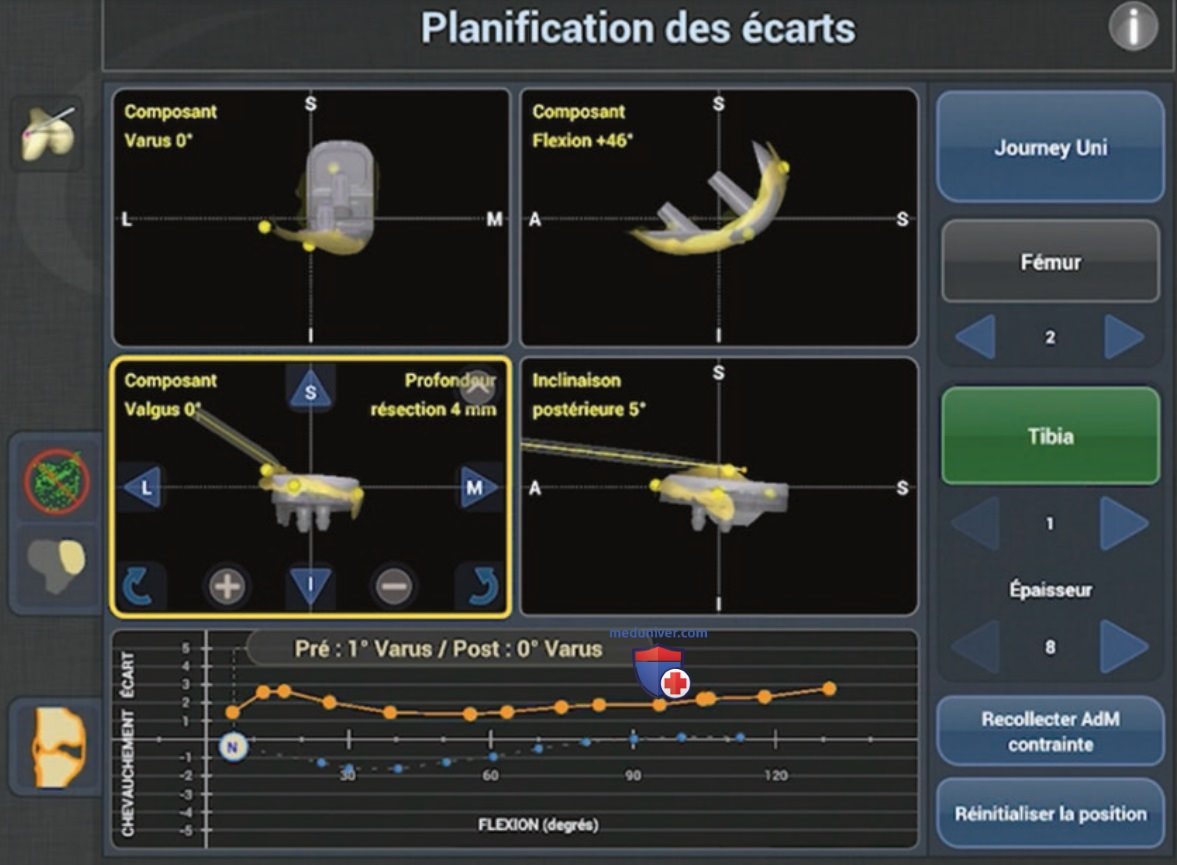
Следующий этап заключается в оценке результата планирования (значения углов до и после операции) в диапазоне сгибания от 0 до 120°. На этом этапе можно изменить положение большеберцового (варус/вальгус, наклон, ротация, глубина резекции) и бедренного (варус/вальгус, сгибание, ротация, высота резекции) компонентов и оценить результат коррекции углов. Эти параметры учитывают не только данные статической регистрации, но и результаты начальной динамической регистрации, а следовательно, устранимость деформации при разных углах сгибания (рис. 2).
Рисунок 2. Планирование общего баланса коленного сустава в соответствии с положением бедренного и тибиального компонентов
На заключительном этапе планирования оценивают точки контакта между компонентами во время сгибания и определяют необходимость медиали-зации или латерализации любого из компонентов для улучшения центровки этих точек. Можно легко переключаться между разными экранами планирования. Как только получен желаемый результат, его подтверждают.
1.4. Подготовка костных поверхностей. После утверждения плана приступают к обработке костных поверхностей. Сборка роботизированной фрезы и системы промывания вместе с настройкой занимает несколько секунд. На заключительном контрольном этапе можно визуализировать область, которую необходимо обработать. Визуально проверяют ее соответствие области, в которой планируется установить имплантат.
Мы обычно начинаем с бедренной кости, поскольку к ней легче осуществить доступ. Однако можно начать обработку с большеберцовой кости. Система автоматической обратной связи позволяет выполнять резекцию только в запланированной области. При выходе за пределы этой области фреза втягивается, что позволяет избежать ошибочной резекции. Кость, которую необходимо удалить, постоянно отмечается цветом на экране, что позволяет эффективно направлять фрезу.
Хирург имеет полную свободу движений, а роботизированная система втягивает фрезу, если манипулятор выходит за пределы заданной зоны. Постепенно сгибая ногу в коленном суставе, обрабатывают заднюю поверхность бедренной кости. В некоторых случаях для доступа к самой задней части мыщелка бедренной кости необходимо обработать большеберцовую кость.
После завершения обработки бедренной кости начинают обработку большеберцовой кости (также под визуальным контролем). Мы начинаем с передней части плато, постепенно расширяя зону резекции. Для экономии времени поверхность кости после резекции передней части можно использовать как направитель для резекции задней части. После завершения обработки устраняют неровности с помощью рашпиля. Затем удаляют мениски, которые на этом этапе легкодоступны. На последнем этапе просверливают отверстия для ножек бедренного компонента под визуальным контролем.
1.5. Установка примерочных компонентов и окончательная имплантация. После установки примерочных имплантатов можно вывести на экран полученные углы коррекции и данные о балансе связок во всем диапазоне движений. Выполняют цементную фиксацию окончательных имплантатов в соответствии с предпочтениями хирурга. После установки окончательных имплантатов можно повторно оценить углы коррекции и баланс коленного сустава.
1.6. Результаты. Опыт использования системы NAVIO позволил нам значимо улучшить результаты, в частности, увеличить точность позиционирования имплантатов. Одним из наиболее важных условий успешного эндопротезирования коленного сустава является воспроизведение уровня суставной щели. По данным нашего исследования, система NAVIO позволяет очень хорошо восстановить этот параметр, о чем свидетельствуют благоприятные кратко- и среднесрочные результаты (с 2013 г.).
Хотелось бы надеяться, что отдаленные результаты подтвердят эти обнадеживающие клинико-рентгенологические данные. Согласно опубликованным данным, при роботизированном выполнении ОЭКС не наблюдалось значимого улучшения среднего положения имплантата. В то же время отмечено значимое уменьшение выраженных отклонений, что очень важно для сокращения неудовлетворительных результатов. По данным Понцио (Ponzio) и Лоннера (Lonner), использование роботизированной системы позволяет выполнить более экономную резекцию большеберцовой кости при ОЭКС.
В исследованиях по оценке роботизированного выполнения ОЭКС были получены весьма удовлетворительные результаты выживаемости имплантатов в кратко- и среднесрочном периоде. Тем не менее ни в одном сравнительном исследовании не было показано, что роботизированное выполнение ОЭКС позволяет обеспечить лучшую выживаемость, чем стандартное. Согласно опубликованным данным, при роботизированном выполнении ОЭКС доля ревизий в среднесрочном периоде составляет от 3 до 10%.
в) Эндопротезирование пателлофеморального сочленения (ЭПФС). ЭПФС сопряжено с разными трудностями. Тем не менее это, по-видимому, одно из лучших показаний к роботизированной хирургии, поскольку идеальное позиционирование требует точного понимания пространственной анатомии дистального отдела бедренной кости.
Подготовка поверхности кости требует применения фрезы даже при использовании стандартного инструментария. Система NAVIO облегчает процесс 3D-планирования, поскольку позволяет создать 3D-модель надколенниковой поверхности и выполнить регистрацию опорных осей (чрезнадмыщелковая ось, линия Уайтсайда, механическая ось бедренной кости). Таким образом, перед выполнением резекции кости можно визуализировать желаемое пространственное положение бедренного компонента и обеспечить его посадку на одном уровне с хрящом.
Роботизированная фреза облегчает этап подготовки кости, поскольку позволяет с большей воспроизводимостью выполнить запланированную резекцию хряща и субхондральной кости, чем стандартный инструментарий. Выполнено несколько исследований по оценке результатов роботизированного ЭПФС, но эти исследования не были сравнительными. В первой серии наблюдений были получены удовлетворительный функциональный результат и хорошие показатели позиционирования имплантата.
1. Компьютерная навигация. Системы компьютерной навигации появились в начале 1990-х гг., а первое ТЭКС было выполнено в 1997 г. Компьютерная навигация позволяет выполнить интраоперационную динамическую оценку оси конечности, баланса и кинематики.
Система компьютерной навигации состоит из двух элементов.
• Инфракрасной камеры, которую устанавливают напротив оператора на расстоянии приблизительно 1 м от операционного поля так, чтобы датчики постоянно находились в поле зрения.
• Сенсорного экрана.
В начале операции устанавливают датчики на бедренную и большеберцовую кости. После этого с помощью манипулятора регистрируют разные механические углы и центр тазобедренного сустава. Для доступа к костным поверхностям используют стандартный подход. Манипулятор используют для построения модели костной поверхности мыщелков бедренной кости и плато большеберцовой кости. Затем на бедренную кость устанавливают направитель резекции и выполняют дистальный опил.
Система позволяет контролировать положение (варус/вальгус, сгибание-разгибание, внутренняя/наружная ротация) бедренного и тибиального направителей резекции. Они оснащены датчиками, благодаря которым компьютерная система вычисляет углы резекции кости. Корректируя положение направителей резекции, хирург может видеть на экране, как будет изменяться плоскость опила. После завершения планирования выполняют резекцию. После завершения резекции выполняют ТЭКС по стандартному протоколу.
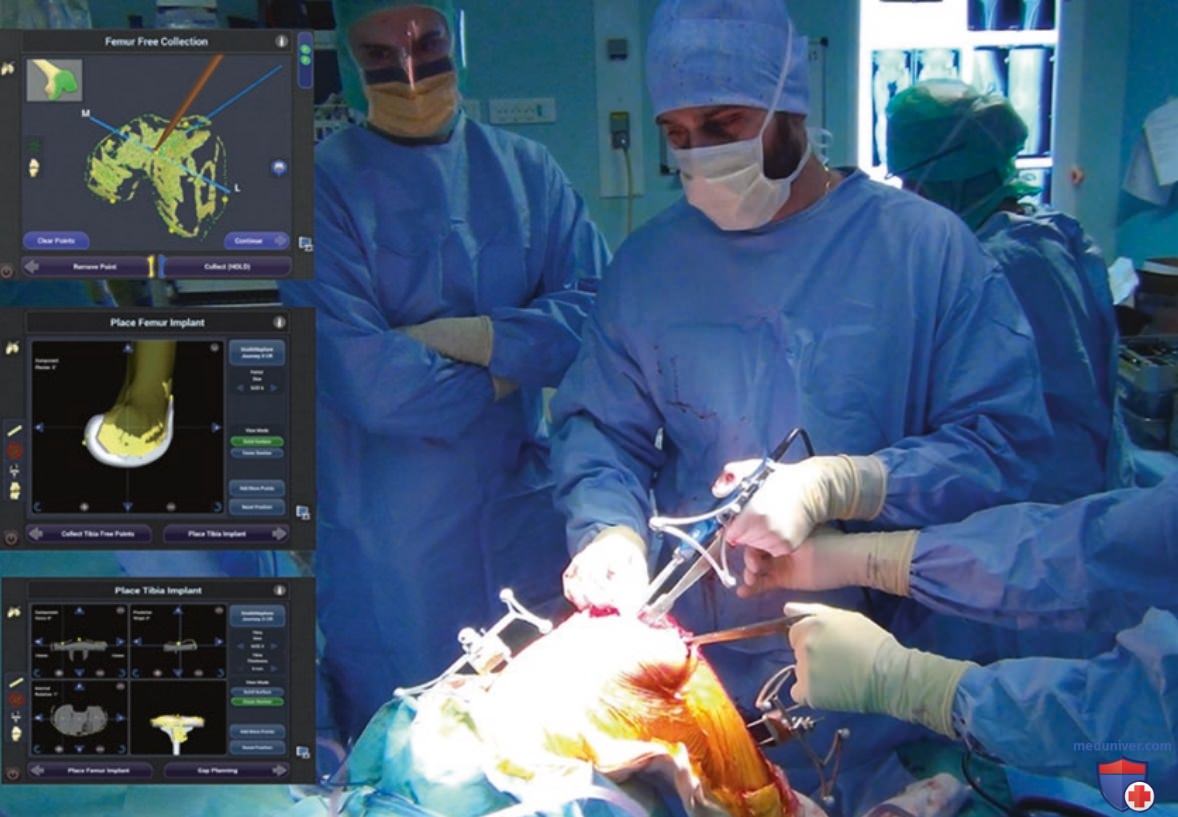
2. Роботизированная техника. Системы компьютерной навигации облегчают позиционирование направителей резекции, используя данные об анатомических ориентирах и балансе связочного аппарата. Система NAVIO — более продвинутая технология, в которой используются более подробные анатомические данные, особенно о мягких тканях (рис. 3). Регистрацию ориентиров выполняют во всем диапазоне движений, что позволяет установить бедренный и большеберцовый компоненты так, чтобы обеспечить надлежащую стабильность во всем диапазоне движений, а не только при сгибании под углом 0 и 90°.
Рисунок 3. Выполнение тотального эндопротезирования коленного сустава с использованием системы NAVIO
На этапе сбора данных можно оценить и улучшить баланс и натяжение мягких тканей. Данные о положении и натяжении (избыточном или недостаточном) связок собирают во всем диапазоне движений.
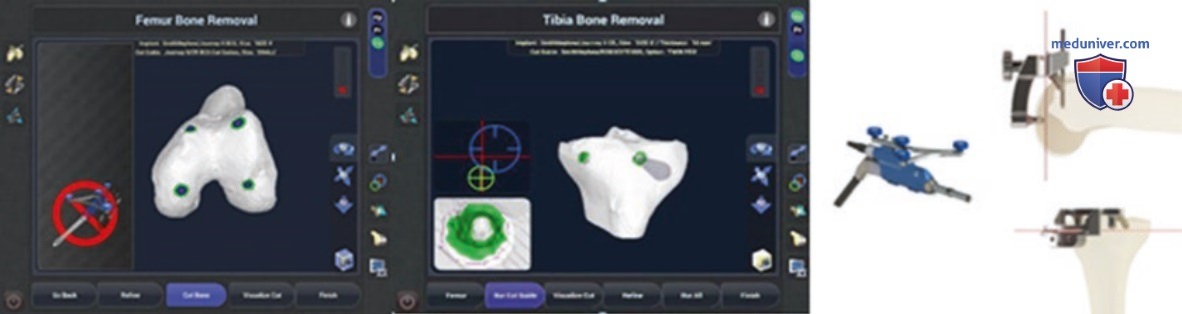
Размер и положение компонентов определяют перед выполнением резекции кости. Виртуальное планирование позволяет определить размер и положение имплантата в соответствии с анатомией и балансом связок. После утверждения плана хирург с помощью роботизированной фрезы выполняет четыре отверстия в дистальной части бедренной кости и 2—4 отверстия в проксимальном отделе бедренной кости. Эти отверстия используются для фиксации направителей резекции к кости (рис. 4). При введении инструмента в прорезь направителя на экране отображается предполагаемая плоскость опила. Этот же инструмент позволяет оценить качество выполненной резекции.
Рисунок 4. Подготовка мест фиксации бедренного и тибиального направителей резекции с помощью роботизированного манипулятора
Затем устанавливают примерочные имплантаты, оценивают баланс связок во всем диапазоне движений в сравнении с первоначальным планом, после чего выполняют цементную фиксацию окончательных имплантатов.
Этот вариант представляет особый интерес при использовании имплантатов, воспроизводящих кинематику коленного сустава. Действительно, чтобы воспроизвести идеальную кинематику сустава с помощью таких имплантатов, необходимо учитывать не только костные ориентиры, но и мягкие ткани. Роботизированные технологии позволяют решить этот вопрос благодаря выполнению действий с достаточной точностью.
3. Литературные данные. Цип (Cip) и соавт. провели сравнительное исследование по оценке 5-летних результатов ТЭКС, выполненного по стандартной методике или с использованием компьютерной навигации, и не выявили различий в показателях выживаемости имплантатов, но обнаружили, что стандартная методика характеризуется меньшей точностью создания механической оси и наклона тибиального плато. При клиническом обследовании не было выявлено различий между двумя группами, однако в группе с использованием навигации были получены лучшие оценки по шкале KSS. Проведено лишь несколько исследований по оценке роботизированного выполнения ТЭКС.
По сути, эти исследования являются предварительными, проводились без групп сравнения и без длительного наблюдения. Для более надежной оценки преимуществ роботизированного выполнения ТЭКС необходимы рандомизированные исследования с длительным наблюдением.
д) Перспективы. Успех роботизированных хирургических систем свидетельствует о том, что они будут занимать все более важное место в операционной. Они могут существенно упростить выполнение эндопротезирования коленного сустава с сохранением обеих крестообразных связок, которое требует глубокого понимания разных характеристик медиального и латерального отделов, а также точной подготовки кости. Защита межмыщелкового возвышения также должна стать проще благодаря использованию роботизированной фрезы.
В настоящее время разрабатывается новая концепция выравнивания оси конечности при выполнении ТЭКС. Методика КВ позволяет частично сохранить конституциональные особенности коленного сустава и обеспечить более физиологичный результат благодаря упрощению баланса связок. По данным нескольких исследований, КВ позволяет получить лучший функциональный результат за счет восстановления нормального характера ходьбы. Вспомогательные инструменты, позволяющие точно выполнить ТЭКС по методике КВ, практически отсутствуют.
Выполнено несколько исследований по оценке эффективности роботизированных систем при КВ компонентов и оценке результатов в сравнении с методикой МВ. Yeo и соавт. провели рандомизированное исследование и сравнили показатели исходов и данные анализа походки при роботизированном выполнении ТЭКС по методике КВ или МВ. Через 8 лет наблюдения авторы исследования не выявили различий между группами. Роботизированная хирургия может обеспечить точное КВ компонентов тотального эндопротеза коленного сустава.
Такое использование роботизированных систем по-прежнему является, скорее, исключением и почти не изучено. Необходимо больше исследований по оценке возможностей робототехники при использовании методики КВ.
Область ревизионного эндопротезирования коленного сустава, которая стремительно растет, также должна выиграть от использования робототехники. Тщательное планирование ревизионного эндопротезирования с учетом баланса связок (до извлечения первичного имплантата) и подготовка поверхности в условиях потери костной ткани позволит точно скорректировать положение клиньев или конусов.
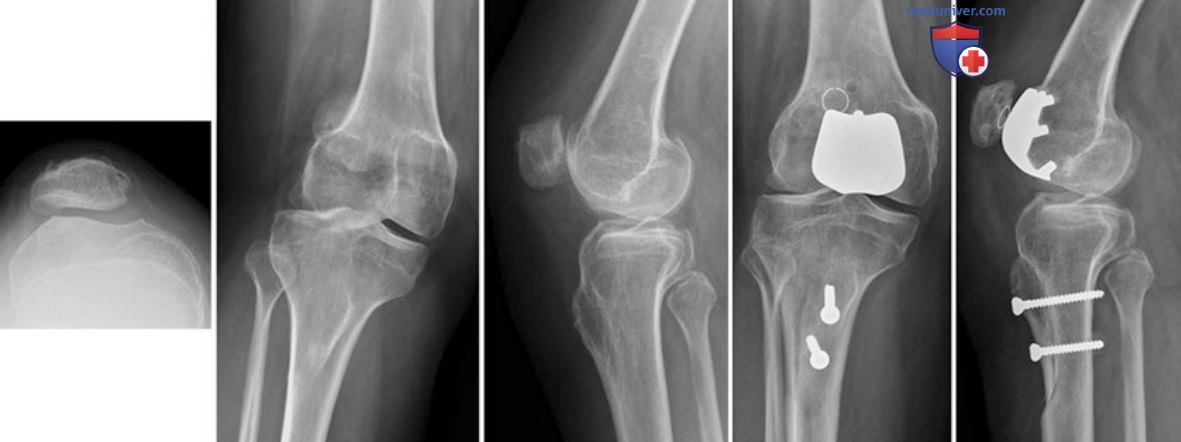
е) Клинический пример. Пациентка 40 лет обратилась с жалобами на боль и ощущение нестабильности надколенника. В анамнезе — дистализация бугристости большеберцовой кости по поводу рецидивирующего вывиха надколенника с частичным улучшением. При осмотре определялись вальгусная деформация коленного сустава (без тугоподвижности) и нарушение траектории движения надколенника (J-признак).
При рентгенографии выявлены ПФОА и дисплазия блока бедренной кости типа D по классификации Дежура (Dejour); высота стояния надколенника — в пределах нормы (рис. 5). Расстояние между бугристостью большеберцовой кости и межмыщелковой бороздой (ТТ—TG) по данным КТ составило 35 мм.
Рисунок 5. Рентгенограммы коленного сустава до и после операции
Пациентке выполнено двустороннее ЭПФС с медиализацией бугристости большеберцовой кости. Роботизированная система позволила точно установить бедренный компонент в трех плоскостях, чтобы обеспечить правильную траекторию движения надколенника без возникновения импинджмента. В подобной ситуации целесообразно немного латерализовать бедренный компонент, чтобы улучшить траекторию движения надколенника, а также выполнить достаточную резекцию, чтобы избежать ограничений в переднем отделе (рис. 6).
Рисунок 6. Виртуальное позиционирование имплантата перед выполнением резекции кости с помощью роботизированной фрезы