а) Фундаментальная концепция. Роботизированная навигационная система Sensei (Hansen Medical) — это электромеханическая система, в которой навигация аблационного катетера происходит с помощью двух управляемых интродьюсеров (Artisan, Hansen Medical).
Внешний (14 Fr) и внутренний (10,5 Fr) интродьюсеры управляются с помощью механизма тяги, которая осуществляется посредством роботизированной руки, расположенной в ножном конце операционного стола. Управление роботизированной установкой происходит с главной консоли, расположенной в пультовой комнате.
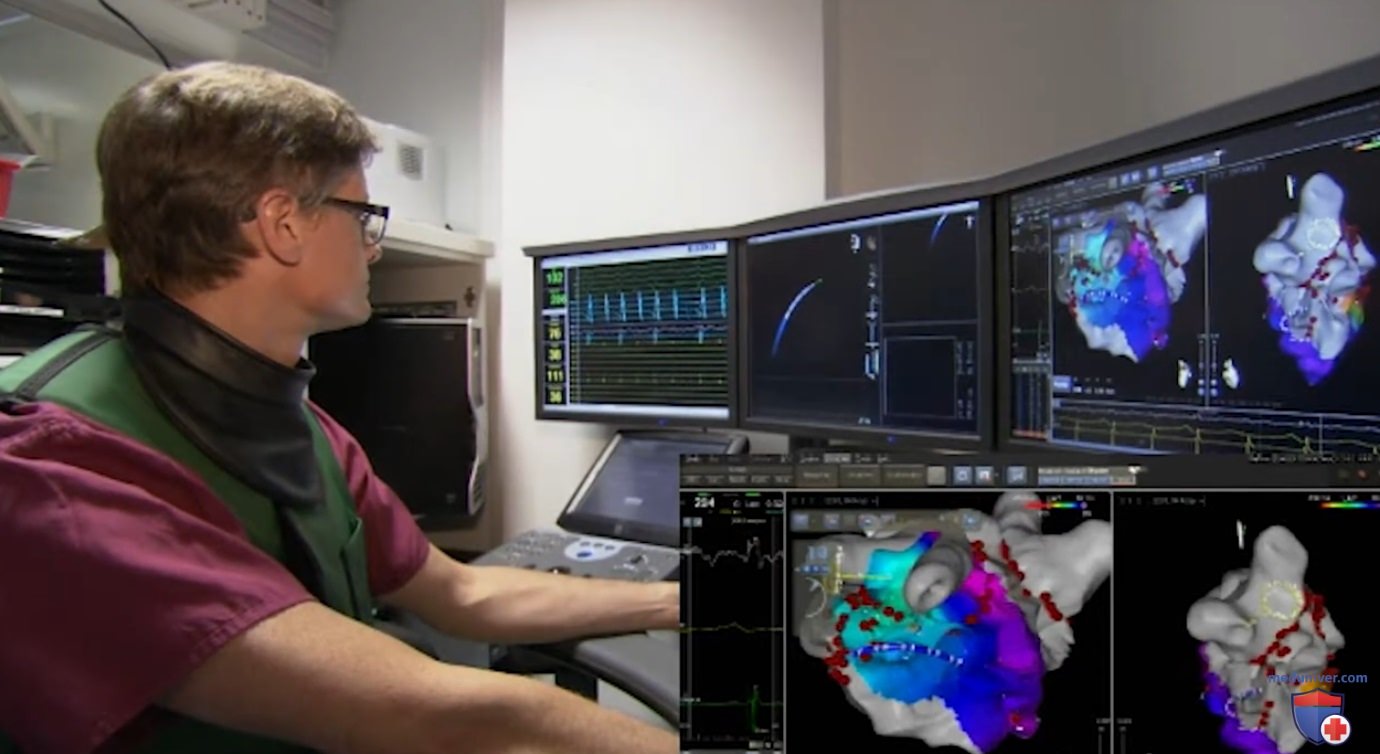
Катетерная навигация осуществляется с помощью физического джойстика (Instinctive Motion Control, Hansen Medical), который позволяет совершать широкий спектр движений катетером практически в любом направлении. На главной консоли отображаются флюороскопические изображения, данные внутрисердечной эхокардиографии и электроанатомические карты, что позволяет оператору получать всю необходимую информацию.
Плавная и инстинктивно понятная логика интерфейса позволяет оператору управлять движением катетера в пространстве независимо от ориентации изображения. Для того, чтобы получить тактильную обратную связь, специальные алгоритмы (IntelliSense, Hansen Medical) осуществляют постоянный мониторинг силы нажатия кончиком катетера.
Если сила контакта превышает выставленный лимит, система отображает предупреждение на экране и дальнейшее продвижение катетера становится невозможным. В целом система поддерживает использование всех катетеров и электроанатомических картирующих систем. Помимо технических особенностей навигации, процесс выполнения аблации идентичен таковому при использовании традиционной мануальной техники.
Роботизированная система доступна к интеграции с существующими электроанатомическими картирующими системами (CARTO и EnSite NavX).
Картирование сердца роботизированной навигационной системой Sensei
б) Применение технологии. И внешний, и внутренний интродьюсер должны быть промыты гепаринизированным физиологическим раствором до введения в полость сердца и далее непрерывно промываться на протяжении всей процедуры для того, чтобы избежать образования тромбов и эмболизации воздухом.
Управляемый интродьюсер вводится в правую бедренную вену через интродьюсер 14 Fr и далее проводится вручную до нижних отделов ПП под флюороскопическим контролем. Для снижения риска сосудистых осложнений венозный доступ рекомендуется выполнять под ультразвуковым контролем. Первоначально в бедренную вену вставляется интродьюсер 8 Fr, затем заменяется на интродьюсер 11 Fr и, наконец, на короткий интродьюсер 14 Fr, который впоследствии заменяется на длинный 30 см интродьюсер 14 Fr, который доходит примерно до уровня печени.
Через него управляемый роботизированный интродьюсер вместе с аблационным катетером продвигается на 10 см до ПП. На этом уровне аблационный катетер забирается обратно в интродьюсер, вне интродьюсера остается только дистальный электрод. Нахождение аблационного катетера внутри интродьюсера при продвижении к ПП увеличивает риск повреждения сосудов.
Последовательно регистрируется положение катетеров на станции удаленного контроля роботизированной системы. В ходе регистрации выполняется фиксация положения катетера в двух перпендикулярных проекциях (передне-задняя и латеральная), что позволяет сохранить положение интродьюсера в пространстве.
После регистрации система удаленного контроля способна направлять кончик катетера в зависимости от цели аблации. Возможно получение доступа ко всем четырем камерам сердца.
Для аблации в ЛП транссептальная пункция обычно выполняется вручную с помощью стандартного внутрисердечного интродьюсера и пункционной иглы. При необходимости второй транссептальной пункции, проводник или диагностический катетер используются в качестве ориентира, а вторая пункция выполняются уже с помощью роботизированной системы.
Для этого используется специально разработанная транссептальная игла (Hansen Medical), которая проводится через расширитель в транссептальном интродьюсере (Hansen Medical) под контролем внутрисердечной эхокардиографии. После пункции расширитель и интродьюсер проводятся с помощью роботизированной системы в ЛП, затем внутренняя часть интродьюссера удаляется и по интродьюсеру проводится аблационный катетер, кончик которого выводится в ЛП примерно на 1 см.
Управляемый интродьюсер вместе с аблационным катетером удаленно управляется оператором с помощью главной консоли управления. Манипуляции другими катетерами (например, циркулярным) выполняются вторым оператором непосредственно у стола.
При выполнении роботизированной аблации контакт аблационного катетера с тканью сердца обычно более стабильный, следовательно мощность аблационных воздействий, как правило, должна быть меньше, чем при выполнении аблации вручную для предотвращения эффекта steam pop и термического повреждения стенки сердца.
в) Клиническое применение. Эндокардиальное картирование с использованием традиционных управляемых диагностических и аблационных катетеров может быть трудной задачей, требующей достаточно большого времени, определенных навыков и опыта. Роботизированная система удаленного управления позволяет упростить контроль, улучшить стабильность контакта и позиционирования катетеров внутри сердца. Система позволяет преодолеть некоторые ограничения мануального управления, упрощая навигацию и расширяя ее возможности.
Кроме этого, удаленная навигация с помощью консоли позволяет снизить облучение оператора. Упрощение процесса навигации и улучшенная стабильность катетера потенциально позволяют снизить общее время флюороскопии и облучение как пациента, так и персонала, однако эти данные еще требуют подтверждения.
Несколько исследований продемонстрировали сопоставимую эффективность и безопасность роботизированной аблации ФП по сравнению с выполнением аблации вручную. Проведение транссептальной пункции с помощью роботизированного интродьюсера с последующей эндокардиальной навигацией также продемонстрировало свою безопасность. Однако положительное влияние на результаты вмешательства и снижение времени вмешательства с помощью разработанной технологии (которая продолжает развиваться) еще требует подтверждения в рандомизированных клинических исследованиях.
Также выглядит перспективным сравнение данной технологии с удаленной магнитной навигацией.
В отличие от МНС (Niobe, Stereotaxis), где требуется использование специальных магнитных катетеров, роботизированная навигационная система Sensei позволяет использовать практические любые картирующие или аблационные катетеры, которые соответствуют диаметру внутренней части управляемого интродьюсера. Для магнитной навигации требуется постоянная корректировка магнитного поля, после чего происходит изменение положения катетера.
При использовании системы Sensei осуществляется непрерывный контроль движения аблационного катетера с помощью интуитивного контроллера. В отличие от МНС, требующей монтажа больших магнитов, которые могут использоваться только в одной операционной, система Sensei является относительно портативной и может транспортироваться из одной операционной в другую.
г) Ограничения. Несмотря на удаленное расположение рабочей консоли, что значительно снижает воздействие радиационного излучения на оператора, в случае необходимости выполнения картирования циркулярным катетером второй оператор должен находиться у операционного стола во время изоляции ЛВ. Эта система не позволяет снизить дозу радиации, которая воздействует на пациента и второго оператора.
При использовании других подходов к аблации ФП, таких как анатомическая аблация, может не требоваться использование отдельного картирующего катетера и второго оператора для управления им. В будущем возможно и аблационный, и картирующий катетеры будут удаленно контролироваться двумя роботизированными интродьюсерами, что, к сожалению, непременно приведет к увеличение стоимости системы.
Управляемый роботизированный интродьюсер достаточно жесткий, что позволяет продвигать его и осуществлять механическое сгибание, однако продвижение такого катетера связано с повышенным риском диссекции стенки сосуда. Для венозного доступа используется венозный интродьюсер диаметром 14 Fr, что увеличивает риск осложнений по сравнению с интродьюсерами меньшего диаметра.
Для продвижения интродьюсера Artisan через гемостатический клапан в паховой области требуется применение значительных усилий, что требует особой осторожности во избежание возникновения ретроперитонеальных сосудистых осложнений.
В исследованиях было отмечено небольшое количество перфорации стенки сердца и стенозов ЛВ при использовании системы Sensei при катетерной аблации ФП. Некоторые из этих случаев были связаны с применением высокой мощности при РЧА. Поэтому следует отслеживать степень контакта и стабильность катетера, что увеличивает эффективность воздействия и требует снижения мощности.
Дополнительные исследования требуются для определения оптимальной степени контакта с тканью во время картирования и аблации, а также вычислении безопасных и эффективных параметров аблации при различной степени давления. Их также необходимо сравнить с параметрами, используемыми при ручной аблации традиционными катетерами.
При аблации ФП главное преимущество роботизированной навигации перед ручной навигацией заключается в стабильности катетера при манипуляциях в области крыши ЛП. Однако при позиционировании в ходе циркулярной изоляции почти в 50% случаев не удается достигнуть оптимальной стабильности катетера в передненижней части латеральной линии, несмотря на использование роботизированной навигации. Это может объясняться удаленным расположение от места транссептальной пункции.
Данное ограничение может быть компенсировано более «глубоким» введением наружной оболочки в полость ЛП и сгибания дистальной части. При использовании роботизированной системы также затруднена изоляция правой нижней ЛВ. Кроме того, вследствие большого диаметра интродьюсера невозможно выполнять картирование дистальных отделов КС.
Это является ограничением для использования этой системы у пациентов с длительно персистирующей ФП или перимитральными макрореентри тахикардиями, которые нередко требуют выполнения эпикардиальных воздействий со стороны КС.
Система роботизированной навигации несовместима с некоторыми аблационными катетерами, имеющими одну степень свободы и сгибающимися в одной плоскости (flat wire deflection), поскольку манипуляции роботизированным интродьюсером могут отклонять положение катетера в другой плоскости и приводить к повышению давления кончиком катетера на стенку сердца.
В этой ситуации с целью компенсации повышенного давления кончиком катетера сенсор силы контакта автоматически активирует движение роботизированного интродьюсера, нацеленное на компенсацию излишнего усилия. Поскольку это движение осуществляется быстро и вектор его направления не контролируется оператором, потенциально оно может приводить к перфорации стенки сердца. При манипуляциях вручную такая ситуация менее вероятна, поскольку оператор вращает аблационный катетер для того, чтобы направить его в нужное место.
Несмотря на более высокую стабильность катетера, осложнения, которые встречаются при ручных манипуляциях, могут возникнуть и при использовании роботизированной системы. С учетом высокой стабильности и ригидности интродьюсера очень важно, чтобы оператор хорошо ориентировался в анатомии ЛП и прилежащих структур. Оператор также должен быть осведомлен о возможных осложнениях и необходимых действиях для их эффективного устранения.